
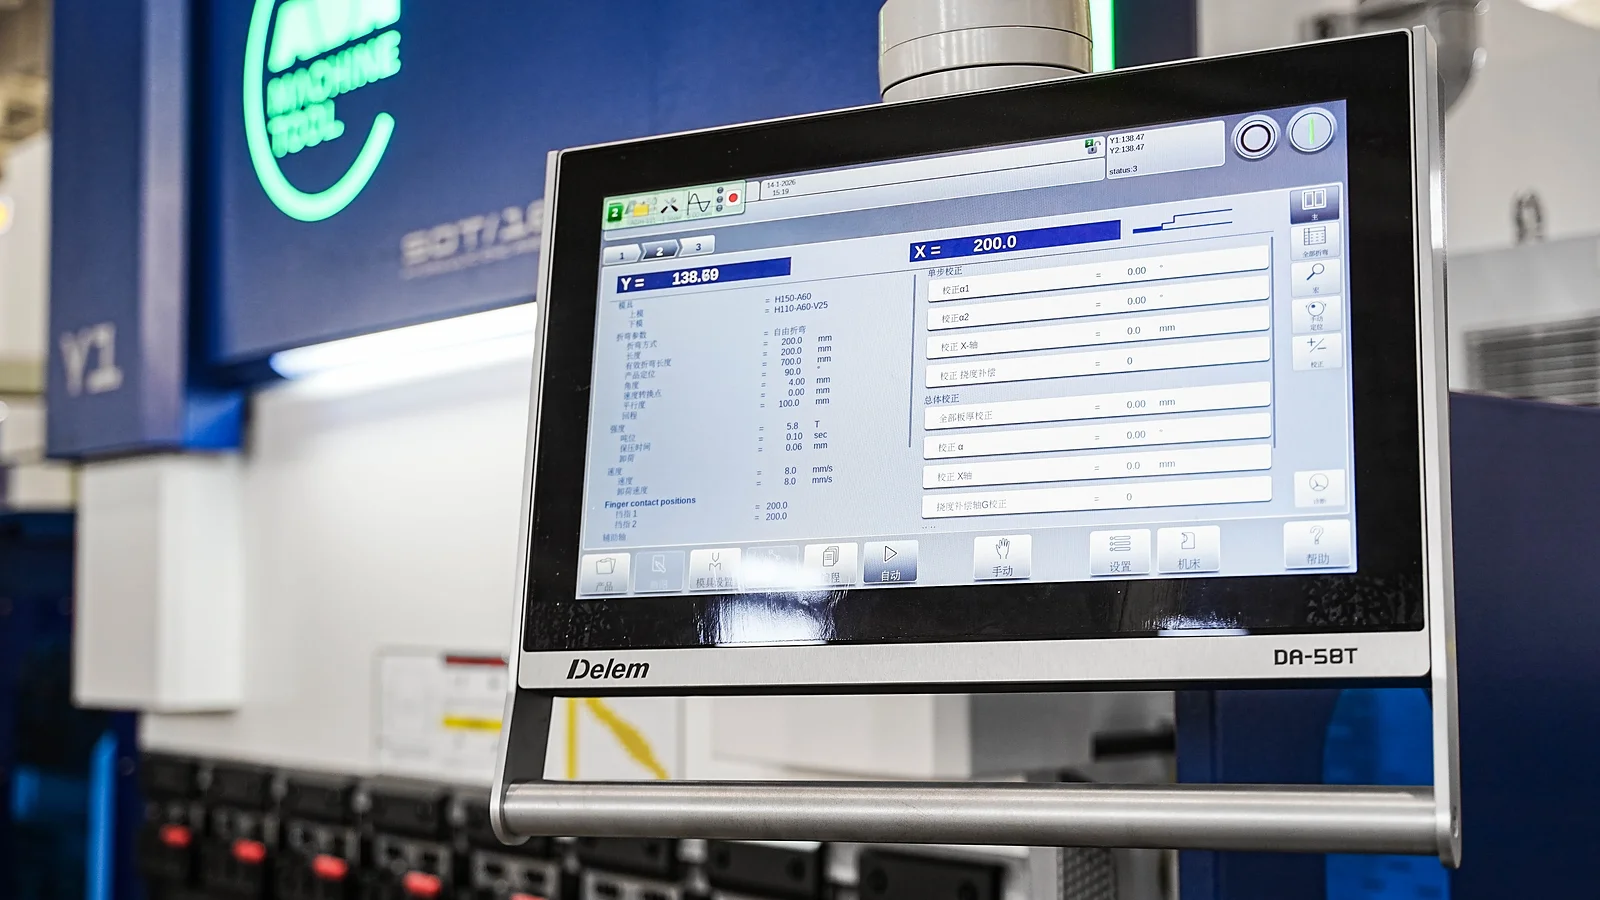
לאחרונה ביקרתי בחנות עיבוד מדויק שזה עתה השקיעה שמונים אלף דולר בבלם כיפוף איטלקי מהשורה הראשונה. המכונה הייתה פלא הנדסי, אך המפעיל—מייק, שבאצבעותיו טמון ניסיון של שלושה עשורים—עמד מול מסך המגע הרב-נקודתי בגודל 21 אינץ' וידיו שלובות. במקום לכופף חלקים, הוא המתין שהתוכנה תסיים לעבד מודל תלת־ממדי של סוגר פשוט ב־90 מעלות. אף על פי שהמכונה החדשה הייתה מהירה מזו הישנה שלו, הזמן הכולל לרצפה־לרצפה למעשה גדל.
רכישת בקר בלם כיפוף מתקדם ביותר אינה מבטיחה את עתיד הסדנה שלך—היא אף עלולה להגביל את התפוקה אם מורכבות התוכנה אינה תואמת בדיוק את היכולות המכאניות של המכונה ואת עומס המידע שהמפעילים יכולים לעבד.
קשור: תוכנת כיפוף מכבש
אשליית ה“עמידות לעתיד”: מדוע הבקר המתקדם ביותר לעיתים דווקא מאט את הסדנה שלך
העלות הנסתרת שלא מופיעה בעלון: הכשרת המפעילים מחדש
בקר מסדרת ESA S800 הוא מערכת עוצמתית במיוחד המסוגלת לנהל בין 3 ל-128 צירים. על הנייר, יכולת הרחבה זו נראית אידיאלית עבור בית מלאכה מתרחב, אך התיעוד של היצרן עצמו כולל אזהרה מפורשת: בשל הפונקציונליות הרחבה שלו, המערכת דורשת “יותר זמן ללמידה ולהסתגלות”. זו אינה בעיית קליטה חד-פעמית; היא מטילה עלות מתמשכת על הגמישות בייצור. עבור בתי מלאכה הזקוקים ליתרונות של אוטומציה מבלי להעמיס על המפעילים מורכבות מוגזמת, כלי מכונה ADH מציעה חלופה מאוזנת באמצעות מכופפות פח CNC, המשלבת בקרה מדויקת רב־צירית עם ממשק שתוכנן לשימוש אינטואיטיבי יומיומי.
בקר שנועד לנהל 128 צירים מגיע עם ממשק שמובנה בו מורכבות, מה שאומר ש“הדרך לחלק” עבור פעולה פשוטה דו־צירית מלאה בפרמטרים לא רלוונטיים. מפעיל שבפעם היה פשוט “מסובב וניגש” צריך כעת לנווט במבנה לוגי שנועד לקו ייצור חלל רובוטי רק כדי לכופף שימ. כל תוספת של פונקציה יוצרת הזדמנות נוספת לשגיאת קלט או לקפיאת תוכנה.
בייצור בהיקף גבוה, “זמן הסתגלות” משמעו למעשה “זמן ציר סרק”. אם המפעיל המיומן ביותר שלך מבלה עשרים דקות בפתרון תקלה בתוכנה במקום להפעיל את האראם, הבקר מפסיק להיות יתרון והופך למגבלה. אינך משלם רק על הרישיון; אתה מממן כל רגע שבו המפעיל מתמקד במסך במקום במתכת.
אבל מה קורה כשהתצוגה מתחילה להציג מידע שהמפעיל כלל לא צריך?
כאשר ההדמיה התלת־ממדית הופכת להסחת דעת במקום לכלי עבודה
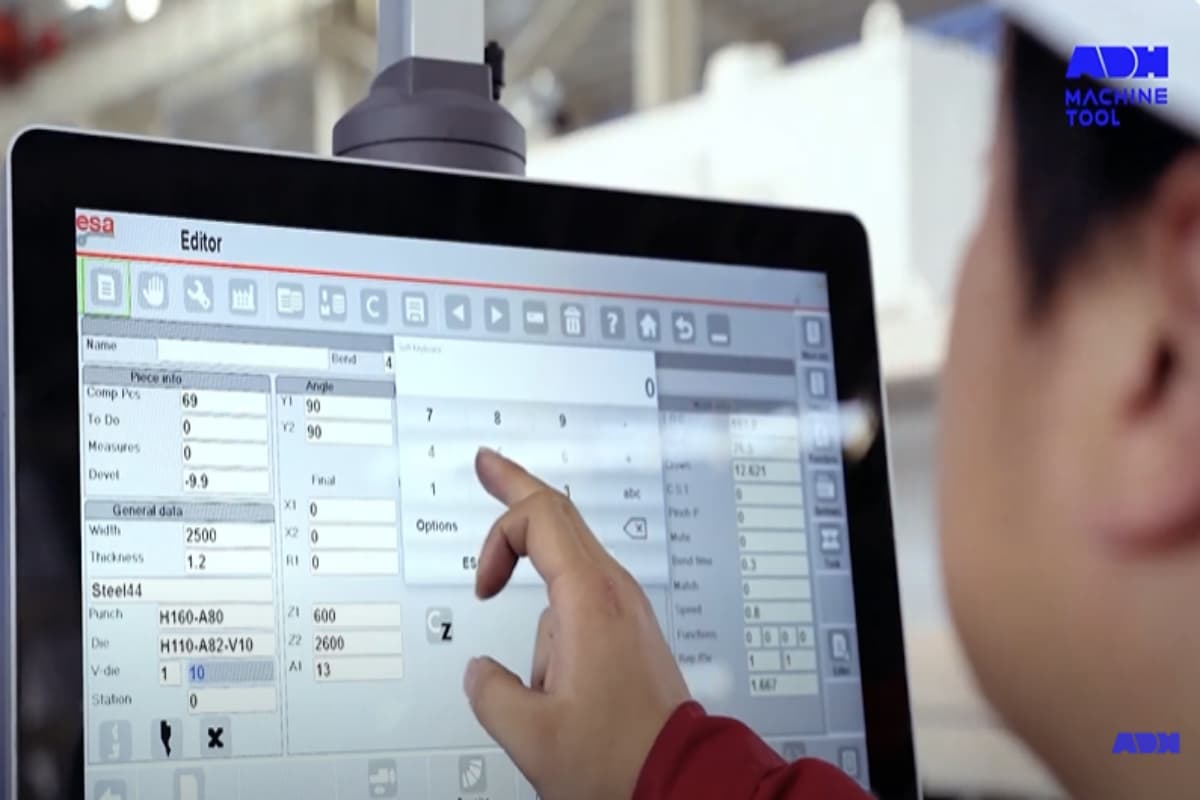
ה־ESA S875 מגיע עם תצוגת מגע גדולה בגודל 21 אינץ“ ויכולת יבוא מלאה של קבצי CAD תלת־ממדיים, ומשווק כאופציה ה”אידיאלית" למשימות דיוק גבוה. לעומתו, דגם הכניסה ESA 640 מציע מסך בגודל 15 אינץ' המתמקד בלוגיקה דו־ממדית. עבור סדנה שמבצעת כיפופים מורכבים מרובי שלבים בסגסוגות יקרות, עיבוד תלת־ממדי כזה מונע בזבוז חומר. אבל עבור סדנה המייצרת אלפי תעלות U פשוטות, מנוע התלת־ממד רק מוסיף חיכוך.
יצירת מודל תלת־ממדי דורשת כוח עיבוד ו, חשוב יותר, תשומת לב מהמפעיל לוודא שההתמצאות הדיגיטלית תואמת למציאות הפיזית. כשמדובר בעבודות חוזרות, המאמץ הנפשי הדרוש להתיישר עם תצוגה תלת־ממדית מאט את זרימת העבודה. המפעילים מתחילים לפקפק בעצירות המכאניות שלהם ולחשוד בהדמיה.
מסכים גדולים נוטים להכניס “זליגת תכונות” (feature creep) לזרימת העבודה. ראיתי בתי מלאכה שבהם מפעילים מקדישים יותר זמן לסיבוב מודל תלת-ממדי כדי שייראה “נכון” על צג בגודל 21 אינץ' מאשר לבדיקת הזווית של החלק המוגמר. הכלי אמור להיטמע ברקע של העבודה, אך בקר תלת-ממד מתקדם מתעקש להפוך למוקד.
אם התוכנה שלך מציגה סביבה תלת־ממדית בזמן שאתה מנהל ייצור דו־ממדי, אתה למעשה משלם על סרט שאין לך זמן לצפות בו.
אשליית היכולת: תשלום על בקר חמישה צירים עבור מכונה בעלת שלושה
GlobalSpec מציינת כי בלמי כיפוף מכאניים הם אופטימליים לייצור בהיקף גבוה, בעוד שמכונות לחץ סרו־חשמליות מתאימות למשימות מתמחות בעלות נפח נמוך ומגוון גבוה. באופן אירוני, יצרני OEM כמעט תמיד מצמידים את הבקרים הרב־ציריים המשוכללים ביותר לדגמי הסרו־חשמל. משמעות הדבר היא שבעל סדנה רוכש מכונה בזכות דיוקה לכאורה אך מקבל בקר שמעל ומעבר ליכולת המכאנית שאליה הוא מחובר.
רכישת בקר המסוגל לנהל חמישה או שישה צירי תנועה כאשר המכונה שלך משתמשת בשלושה בלבד (Y1, Y2 ו-X) דומה להתקנת הגה של פורמולה 1 על מלגזה. אתה מקבל כפתורים ומתגים רבים שאינם מפעילים דבר. צירים לא מנוצלים או “רפאים” אלו עדיין מופיעים בתוכנה, ולעתים קרובות מאלצים את המפעיל לעקוף אזהרות או להזין ערכי “0” עבור פרמטרים שהמכונה חסרה פיזית.
חוסר התאמה כזה מייצר “תקורה דיגיטלית” שמסבכת כל תוכנית. הבקר מחשב ללא הרף קינמטיקה עבור תנועות שהמכונה אינה יכולה לבצע, בעוד המפעיל חייב להתעלם ללא הרף ממידע לא רלוונטי. שילמת תוספת עבור עתיד היפותטי שבו ניתן להוסיף ציר R או Z1/Z2, אך עד לאותו יום, ההווה פשוט הופך למסורבל יותר.
הבעיה המרכזית אינה אם הבקר “מתקדם”, אלא אם האינטליגנציה של התוכנה תואמת בדיוק את היכולת המכנית של המכונה.
לחיצת היד החומרתית: המכונה שלך כבר אומרת לך מה היא צריכה
ניתן לחבר בקר גרפי תלת־ממדי $15,000 למעצור מכני בן שלושים שנה. המסך יידלק, התפריטים יוצגו בהבחנה חדה, אך המכונה עדיין תסטה בשלוש אלפיות אינץ' תחת עומס. מוח דיגיטלי חזק לא יכול להפיק דיוק של אלפית אינץ' מחומרה שחוקה. תנודת השוק מושכת קונים לכיוון תוכנה בעלת מפרט יתר, אך ההתאמה המחודשת נותרת פיזית בלבד: המגבלות המכאניות מגדירות את רמת הדיוק שבקר מסוגל להשיג. התעלמות מהרכיבים הפיזיים דומה לשידור אות סרוו בתדר גבוה דרך שסתום סליל אטי ומלא בוצה—תשלום עבור זמני תגובה של מילישניות שהחומרה איטית מדי לרשום.
איך תוכל לדעת אם צוואר הבקבוק בייצור שלך הוא דיגיטלי או פשוט נובע ממכונות שחוקות?
מגבלה מכאנית לעומת מגבלת בקרה: הגדרת צוואר הבקבוק האמיתי
בעל סדנה התקין לאחרונה בקר עילי מסוג Delem DA-69T על בלם הידראולי ישן, בציפייה שהשדרוג יקצר משמעותית את זמני המחזור. הבקר החדש עיבד תוכניות חלקים בתוך מילישניות, אך זמן הרצפה‑לרצפה נותר ללא שינוי. התוכנה שלחה אותות מהירים, אבל השסתומים הפרופורציונליים בני העשרים עדיין נזקקו ל‑400 מילישניות לזוז, ומשאבת ההידראוליקה עדיין דרשה זמן לבניית לחץ. הוא לא רכש ייצור מהיר יותר—רק חדר המתנה מהיר יותר.
התוכנה פועלת במהירות כמעט מיידית, בעוד הדינמיקה של הנוזל והממסרים המכניים כפופים למגבלות פיזיות. החלפת הבקר משפרת ביצועים רק אם מהירות העיבוד של הבקר המקורי הייתה צוואר הבקבוק האמיתי. אם האֶGuardian יורד בשלוש שניות בגלל מגבלות זרימת שמן, מעבד מהיר יותר לא יקצר זאת. יש לעקוב אחר מסלול האות מהמסך ועד לבוכנה; אם העיכוב מתרחש אחרי הקלקת הממסר, הבעיה במכניקה.
היכן המגבלה הפיזית הזו פוגעת באופן החמור ביותר בתוכנה מתקדמת?
מגבלת פס הפיתול: מדוע תוכנה מתוחכמת אינה יכולה לתקן סטייה מכאנית

בחלק האחורי של בלם לחיצה הידראולי סטנדרטי, מוט פלדה עבה לפיתול מחבר בין הצילינדרים הימני והשמאלי, ומכריח את האֶGuardian לנוע באחידות משני הצדדים. מאחר שקישור מכאני קשיח זה מבטיח תנועה מסונכרנת, בקרים ברמה בסיסית כמו E21 או TP10S שולטים בקטגוריה זו—הם צריכים לשלוט רק בציר עומק אחד (Y). אם האֶGuardian מתעקם מעט מחוץ למקביליות, המפעיל מפצה באמצעות רפידות התאמה.
תוכנה אינה יכולה לנהל משא ומתן עם פלדה מוצקה.
התקנת CNC מסונכרן מתקדם—כמו Cybelec יוקרתי המתוכנן לשלוט באופן עצמאי ב‑Y1 וב‑Y2—על מכונת פס פיתול תגרום לתקלות. הבקר מזהה הבדל בזווית הכיפוף ומנסה להזיז את הצילינדר השמאלי לעומק רב יותר מהימני. שסתומי ההידראוליקה נפתחים, הצילינדר מפעיל כוח, ומוט הפלדה הקשיח מתנגד. מיידית מופעלת תקלה של "שגיאת מעקב", והמכונה נעצרת. מכשיר הנעול במישור תנועה יחיד אינו יכול לעבור קימור דינמי באמצעות תוכנה.
אם קישור מכאני מונע שליטה מתקדמת, איזה גורם פיזי מאפשר אותה?
מערכות לולאה פתוחה לעומת לולאה סגורה: המשתנה היחיד שמחלק את השוק לשניים
סרגלי זכוכית לינאריים המותקנים על מסגרות הצד של בלם הלחיצה מודדים את מיקום האֶGuardian בדיוק של 0.0004 אינץ' (0.01 מ"מ) ומזינים מידע זה בחזרה לבקר באופן רציף. זו מערכת לולאה סגורה: הבקר נותן פקודת תנועה, הסרגלים מאשרים את המיקום המדויק, והשסתומים מתאימים בזמן אמת לשמירה על יישור מושלם. מערכת לולאה פתוחה, לעומת זאת, משתמשת רק בתזמון—הבקר פותח שסתום למשך פרק זמן קבוע ומניח שהאֶGuardian הגיע לעומק היעד.
תכונה מכאנית יחידה זו קובעת את כל תחום הבקרים האפשריים.
אם למכונה שלך אין סרגלים לינאריים עצמאיים עבור Y1 ו‑Y2, אינך יכול להשתמש בבקר CNC מסונכרן. כך, בערך מחצית מהחוברות שתיתקל בהן תהיינה בלתי רלוונטיות עבורך מיד. בקר רב‑צירים תלוי במשוב מיקומי רציף כדי לחשב קינמטיקה. ללא לולאה סגורה כזו, הוא פועל בעיוורון, ויכולות כמו קימור דינמי, חישת זווית אקטיבית ושליטה עצמאית בכל צילינדר הופכות לחסרות תוקף.
מה קורה, אם כך, כאשר סדנה מתעלמת מהכלל הפשוט הזה ומנסה לשלב רכיבים בלתי תואמים?
מבחן אי־ההתאמה: כאשר מגבלת הבקר נמוכה מקו הבסיס של המכונה שלך
בעת בחינת מדריכי ציוד המתארים מערכות צירים 6+1 או 8+1, ההמלצות תואמות ישירות לבקרים ספציפיים כגון ה-Delem DA-66T או ה-ESA S875W. דגמים אלה כוללים אצבעות המעצור האחורי (X1/X2, R1/R2, Z1/Z2) עצמאיים וציר כתר פעיל (V). אם אתה מנסה לחסכון על ידי התקנת בקר 3 צירים בסיסי על מכונת 6 צירים, אתה מנטרל ביעילות את הציוד. המנועים והברגים הכדוריים נשארים מותקנים אך אדישים, שכן לבקר חסרה הלוגיקה להניע אותם. במקרה זה, קו הבסיס של המכונה שלך עולה על יכולת המקסימום של הבקר.
אי‑התאמה הפוכה מזיקה באותה מידה. התקנת בקר בעל שמונה צירים על מכונה סטנדרטית בת שלושה צירים יוצרת חיכוך דיגיטלי מתמיד. המפעיל נאלץ לנווט בתפריטים שיועדו לשליטה עצמאית באצבעות ציר Z, ולהקליד שוב ושוב ערכי “אפס” כדי לעקוף פרמטרים הקשורים לחומרה שאינה קיימת. הבקר ממשיך לחשב קינמטיקה עבור צירים דמיוניים, מה שמעמיס את הממשק ומגדיל את הסיכון לטעויות בהזנת נתונים.
בדיקת אי-ההתאמה היא פשוטה: ספור את הצירים בפועל שלך, ודא את לוג המשוב שלך, ובחר תוכנה התואמת בדיוק את התצורה המכנית הזו. ברגע שהמכונה והבקרה הדיגיטלית שלה מסונכרנות במלואן, רק גורם אחד נוסף יכול עדיין לפגוע בקצב הייצור שלך.
יחס “הגדרה-לביצוע” (Setup-to-Strike): התאמת הממשק למפעילים שלך
סנכרנת את החומרה עם מערכת הבקרה. הסרגלים הליניאריים מודדים במדויק, השסתומים מגיבים באופן מיידי, וחוסר ההתאמה הפיזי נפתר. אז מה מעכב את הייצור כעת? האדם שעומד מול הצג. מדריכי ציוד עבור מכבשים סרוו מתקדמים משבחים את יכולות “כיפוף הדיוק הגבוה” שלהם, אך לעתים רחוקות מציינים את מיומנות המפעיל הנדרשת כדי להשיג דיוק זה. פוטנציאל דיוק הוא חסר תועלת אם למפעיל אין את היכולת המנטלית לנהל את הממשק. חוסר איזון זה מגדיר את יחס ההגדרה-לביצוע – הדקות המושקעות בניווט במסכים לעומת השניות המושקעות בביצוע כיפופים. אם יחס זה מתהפך, הטכנולוגיה שלך למעשה מפחיתה את שולי הרווח שלך.
האם הבקר החדש שלכם פוגע בזיכרון השרירי של המפעיל?
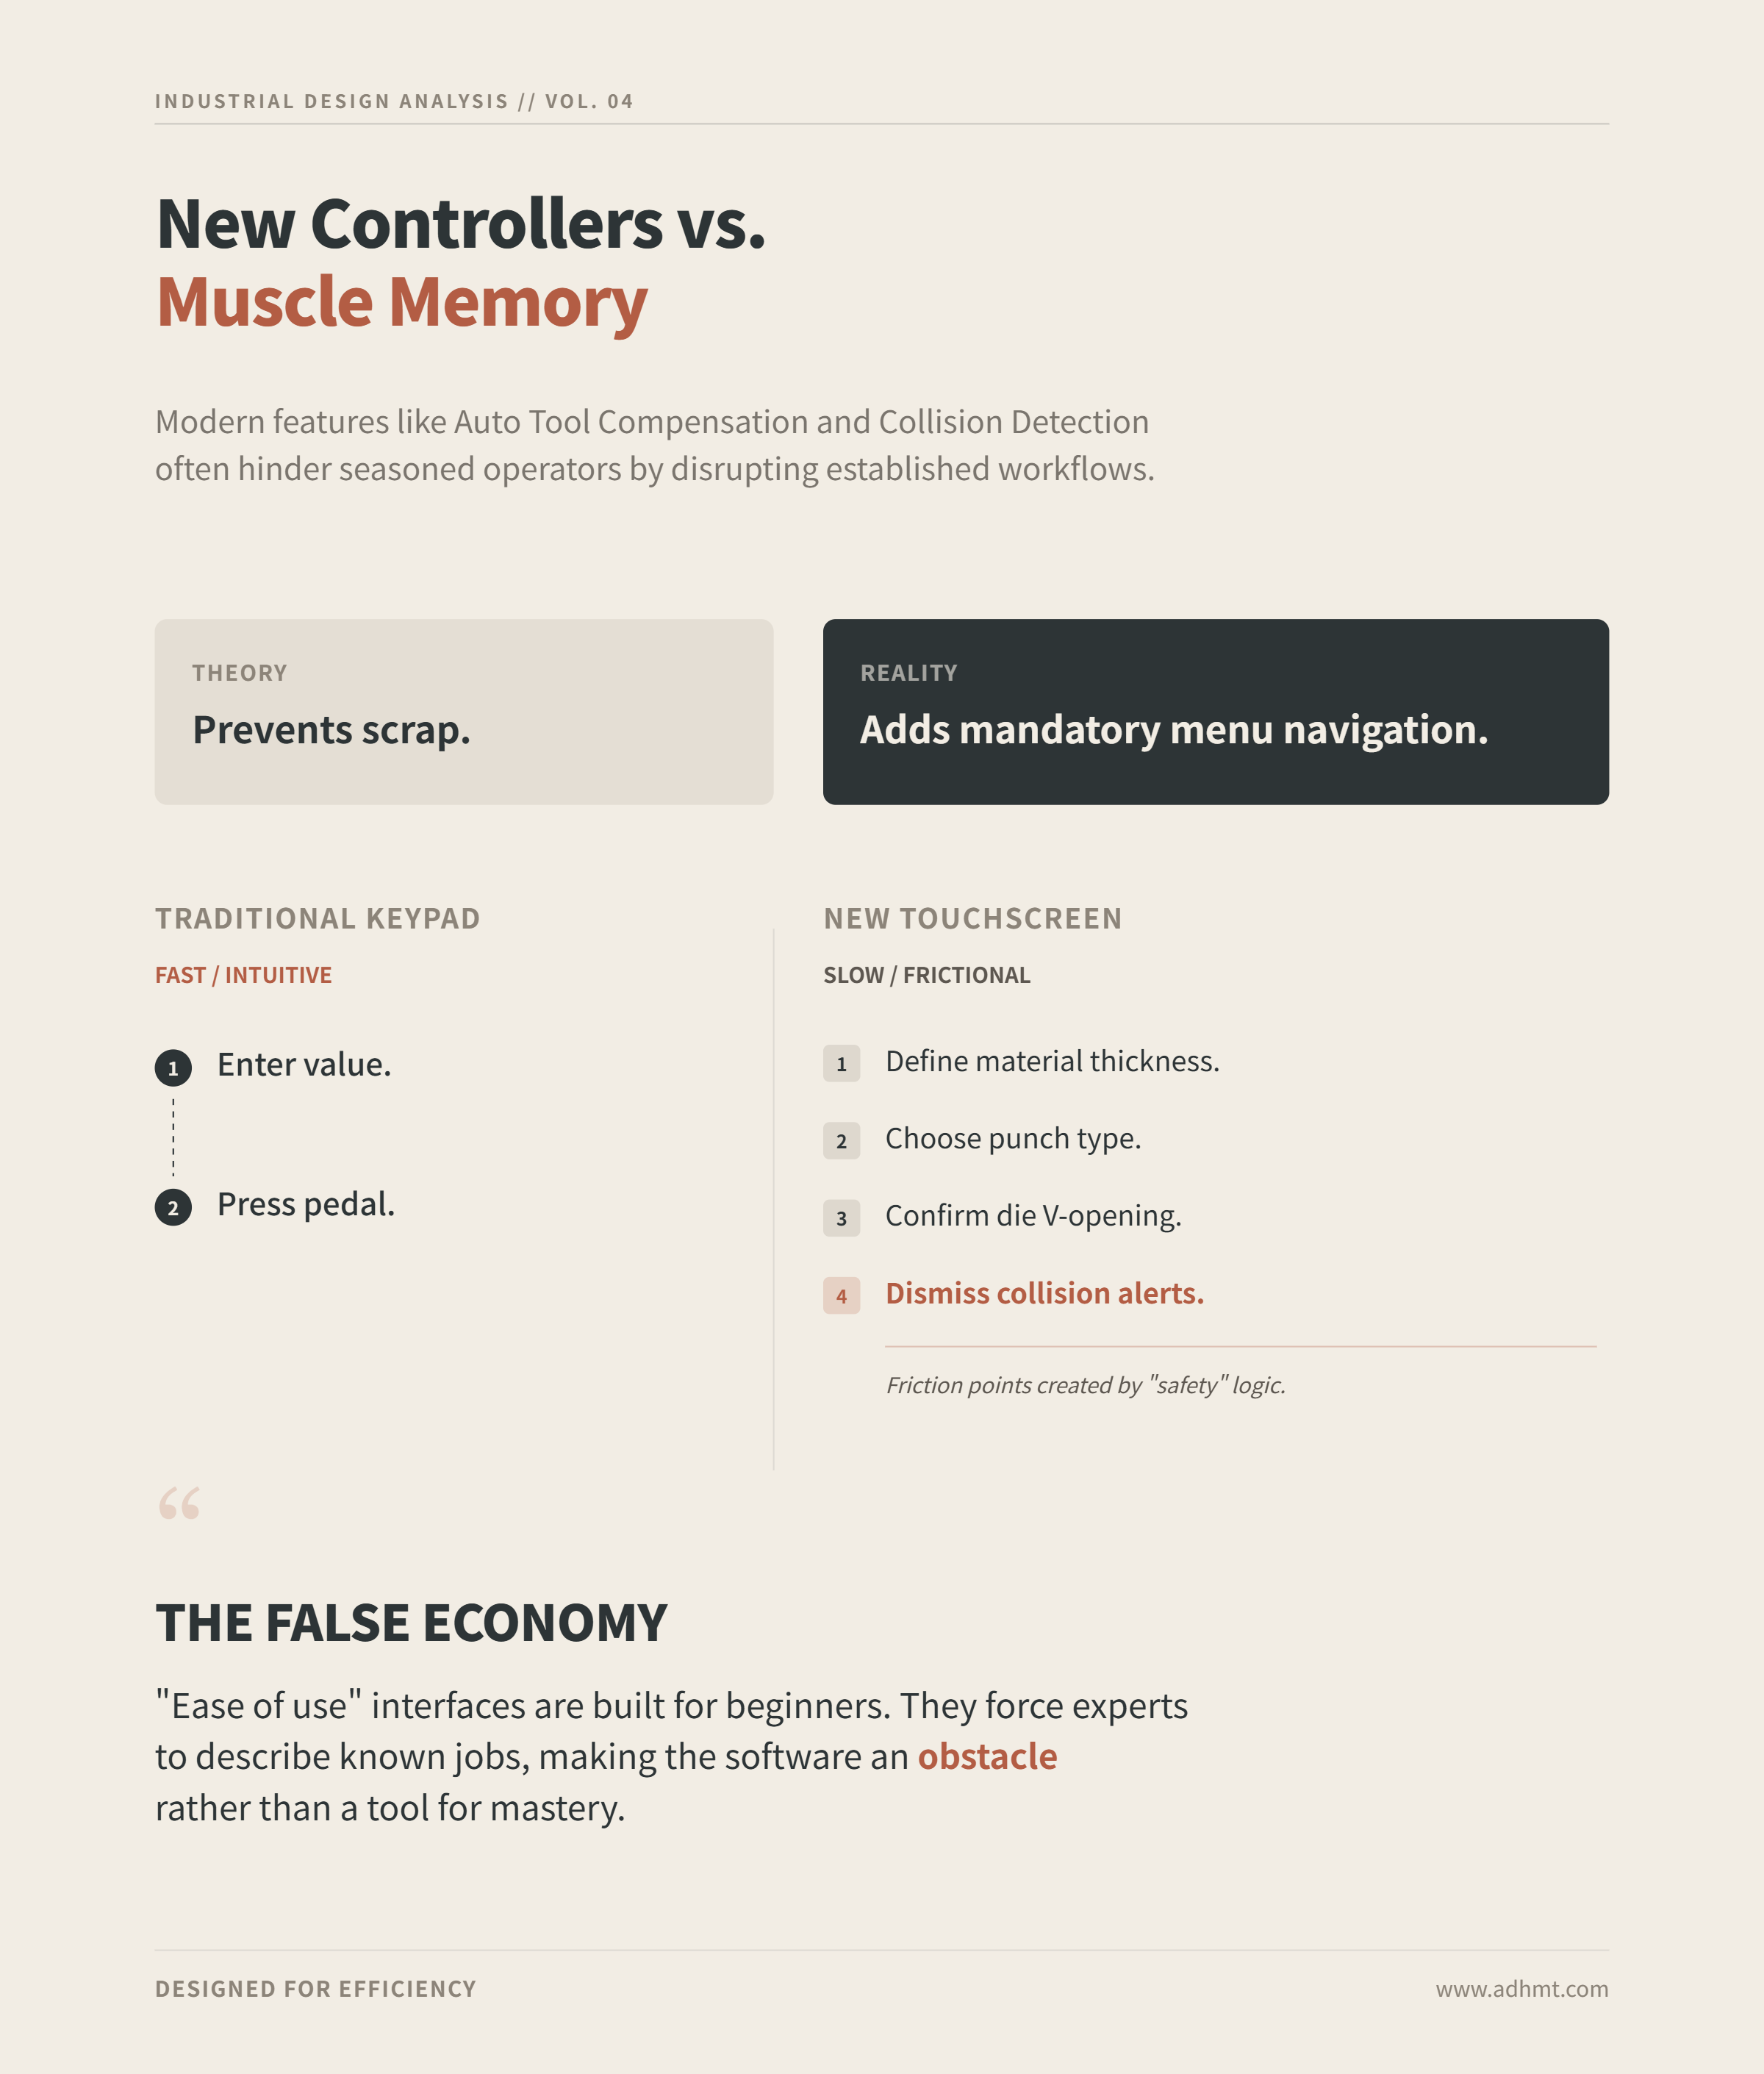
שקול את יכולות “פיצוי כלים אוטומטי” ו-“זיהוי התנגשויות” המופיעות לעתים קרובות בחוברות שדרוג מודרניות. בתיאוריה, הן מונעות פחת. בפועל, הן מוסיפות שכבות של ניווט תפריטים חובה. מפעיל מנוסה עם שנים של ניסיון בכיפוף אוויר של תושבת סטנדרטית של 90 מעלות כבר יודע את עומק ציר ה-Y המדויק הנדרש עבור הזווית.
בבקר עם לוח מקשים מסורתי, הוא פשוט מזין את הערך ולוחץ על הדוושה.
במערכת מסך מגע חדשה יותר עמוסה בתכונות, עליהם להגדיר את עובי החומר, לבחור את סוג האגרוף (punch), לאשר את פתח ה-V של המטריצה, ולבטל התראת התנגשות לפני שהבוכנה תרד. התוכנה מאלצת אותם לתאר עבודה שהם כבר מבינים. כאן טענות על “קלות שימוש” הופכות לכלכלה כוזבת. רכשת ממשק המיועד למתחילים אך הצמדת אותו למפעיל מנוסה שרק צריך שהתוכנה תישאר לא פולשנית.
מדוע הזנה מספרית ישירה עדיפה על תכנות גרפי בייצור חוזר של חלקים
ספקי בקרים מטשטשים בכוונה את ההבדלים בין רמות השוק. מערכות בסיסיות שנועדו לקיפול פשוט מוצגות לעיתים לצד מכונות בעלות 156 צירים עם יכולת יבוא מלאה של מודל CAD תלת-ממדי, מה שמרמז ששתיהן מתאימות לאותו סדנה. הטעות היא להניח שהממשק הגרפי התלת-ממדי עדיף אוטומטית.
זה לא נכון.
הצגת מודל תלת-ממדי של חלק על מסוף המכונה היא בעלת ערך רב בכיפופים מורכבים רב-שלביים, שבהם המפעיל זקוק לאימות חזותי כדי למנוע התנגשויות בין השפה לכלים. אך עבור חלקים עם גיאומטריה פשוטה וייצור חוזר, התכנות הגרפי מוסיף רק חיכוך דיגיטלי. הזנה מספרית ישירה מאפשרת למפעיל לדלג לחלוטין על תהליך ההדמיה, להשתמש בבקר כמו מחשבון במקום כפלטפורמת עיצוב. כל רגע שהמעבד מבלה בציור תמונת הסוגר הוא רגע נוסף שבו ראש הכיפוף עומד דומם.
מה קורה כשהמפעילים שלכם חוצים את גבול היכולת הטכנית שלהם
מדריכי קנייה בתעשייה ממליצים לעתים קרובות על רכישת מכונות בגודל המתאים לפרויקטים עתידיים. החלת אותו היגיון של “הכנה לעתיד” על ממשק התוכנה היא טעות חמורה. כאשר אתה משקיע בבקר שתוכנן עבור טכנאי אידיאלי ומיומן מאוד, אך כוח העבודה בפועל שלך מורכב ממפעילים מוכווני ייצור העובדים תחת לוחות זמנים צפופים, אתה נתקל בתקרה טכנית.
המפעילים לא יאמצו את הפונקציות המתקדמות; במקום זאת, הם יעקפו אותן בכוונה.
כאשר הם נתקלים במסך שדורש עשרים ערכים עבור כיפוף פשוט, הם מזינים ערכי סרק, עוקפים מנגנוני בטיחות, ומשתמשים בפרופילי כלים כלליים כדי להערים על המכונה שתעבוד. שילמתם תוספת בעד קינמטיקה מתקדמת, אך בפועל רצפת הייצור שלכם מחזירה את המערכת למכבש ידני רק כדי לעמוד בתפוקה היומית. המורכבות שרכשתם כהכנה לעתיד הופכת לגורם שמפיל את הסדנה שלכם כבר היום.
ניהול השינוי: האם המפעיל המוביל שלכם עלול להתפטר בגלל ממשק חדש?
הטלת ממשק מסובך על מפעיל מהיר המסתמך על אינסטינקטים יכולה בסופו של דבר לגרום לאובדן העובד המוכשר ביותר שלכם. המפתח טמון באופן שבו הבקר מעבד נתונים ולא באופן שבו הוא מציג מידע. מערכות המצוידות ברישיון תוכנה חיצוני (offline) מעניקות יתרון תפעולי משמעותי בכך שהן מפרידות בין מאמץ קוגניטיבי לעבודה פיזית.
המהנדס עובד במשרד, מייבא את קובץ ה-CAD התלת-ממדי, פותר אזהרות התנגשויות, ויוצר את רצף הכיפופים. לאחר מכן הוא שולח תוכנית סופית לרצפת הייצור. המפעיל טוען את המשימה, רואה סט הוראות פשוט, ומתחיל לכופף מתכת מיד. גישה זו שומרת על היכולות המתקדמות של המכונה תוך שמירה על קצב עבודתו של המפעיל.
מטריצת הבחירה בת שלוש הרמות: יישור הטכנולוגיה עם קצב הייצור
על ידי רכישת רישיון לתכנות חיצוני, העברתם את המשימות הקוגניטיביות למשרד. באופן אידיאלי, המהנדס יפיק את הקבצים, המכונה תקרא אותם ללא בעיה, והפרודוקטיביות תעלה. אולם אם אותו מהנדס מבלה עשר דקות ביצירת סימולציה תלת-ממדית של התנגשויות עבור אצווה של 5,000 סוגרי בוץ זהים עם כיפוף אחד, לא הסרתם צוואר בקבוק — רק הזזתם אותו והוספתם משכורת. המפתח לתקשורת חלקה בין תוכנת המשרד למכונה טמון לא רק בקישוריות הרשת אלא גם בבחירה מדויקת של דרגת התוכנה המתאימה לנפח הייצור האמיתי של הסדנה שלכם.
רוב הרוכשים נכשלים בשלב הזה מכיוון שהם מתייחסים לקטלוג הספק כאל מסלול ליניארי של שדרוגים. הוא איננו כזה. בקר בעל 156 צירים איננו גרסה משופרת של בקר עם 6 צירים; הוא כלי שונה לחלוטין שתוכנן למודל עסקי אחר. כדי להפסיק לאבד רווחים לעומסי דיגיטל מיותרים, עליכם לסווג בבירור את פעילותכם לאחת משלוש רמות נפרדות.
רמה 1: בקרת מספרית אמינה ליסודות בנפח גבוה
דמיין סדנה שמייצרת 10,000 סוגרי מתכת מגולוונים זהים בכל שבוע. בסביבה זו, מכונת הכיפוף עשויה להריץ את אותו תוכנית במשך שלושה ימים רצופים. תכנות לא מקוון אינו נדרש כאן, וגם לא ממשק גרפי. מה שחשוב הוא חזרה רצופה וללא טעויות. בקרת מספרית בסיסית — השולטת רק בעומק מהלך הציר Y ובמד הגובה האחורי בציר X — נשארת המנהיגה הבלתי מעורערת ברמה זו.
אין מערכת הפעלה גדולה להפעלה, אין קבצי CAD לטעינה, ואין מנוע הדמיה תלת־ממדי שעשוי להיכשל. המפעיל מזין את העומק, מגדיר את מד הגובה האחורי ולוחץ על הדוושה. הכנסת בקר סרוו מתקדם לסביבה זו בעלת נפח ייצור גבוה מאלצת בחירת פרופילי כלים ועיכובי בדיקת התנגשויות לתוך זרימת עבודה שבה כל שנייה אבודה מצטברת על פני עשרת אלפים חלקים. מדוע לשלם יותר רק כדי להאט את העבודות המהירות והרווחיות ביותר שלך?
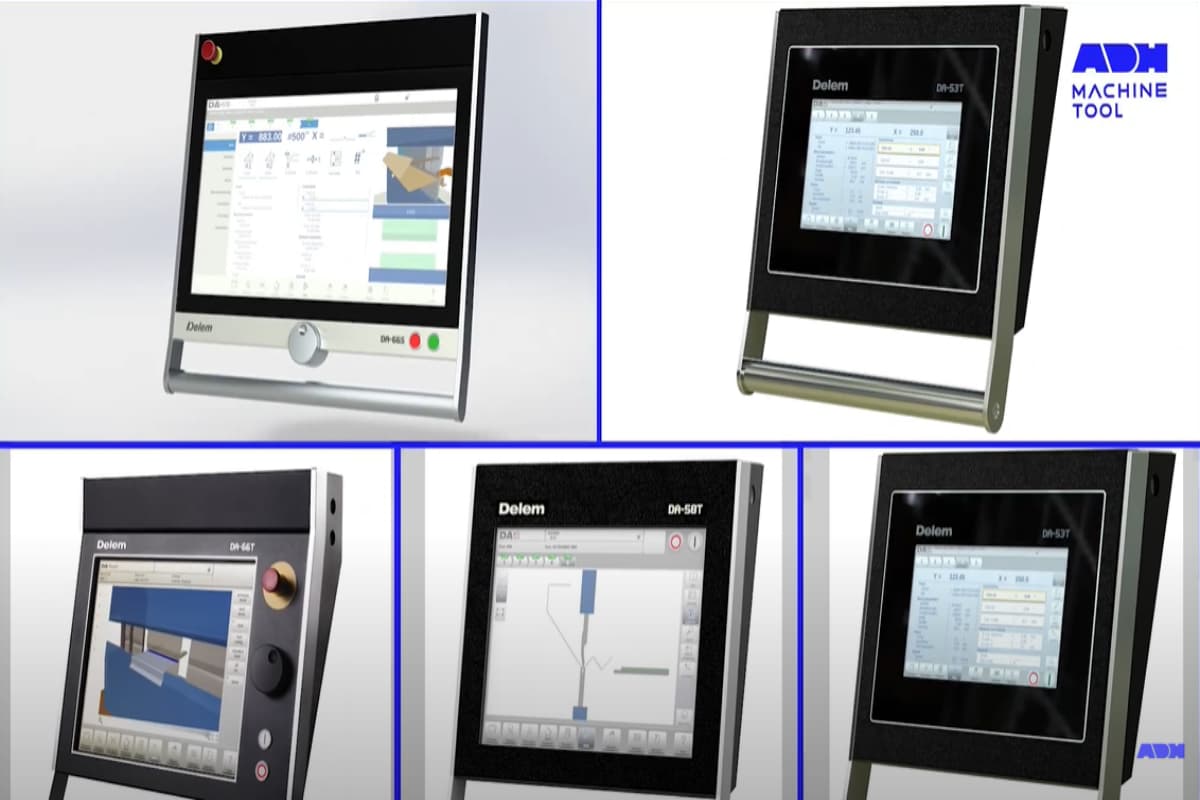
רמה 2: האיזון הגרפי הדו־ממדי לסדנאות בינוניות
היכנס לסדנה טיפוסית בגודל בינוני, והלו"ז לא צפוי: תריסר מארזים חשמליים בבוקר, ארבעים תעלות מיזוג אוויר מותאמות אישית אחרי הצהריים, ושלדת אב־טיפוס לפני סוף היום. כאן בקרי גרפיקה בסיסיים ברמה התחלתית מצדיקים את ערכם. ספקים מקדמים מערכות דו־ממדיות אלה בזכות ידידותיות למשתמש ועקומת לימוד מהירה — ובמקרה זה, השיווק באמת משקף את המציאות ברצפת הייצור.
בתי עסק המכוונים לחדד את דיוק הקיפול עם בקרת CNC אמינה, המערכות המדויקות של ADH Machine Tool מראות כיצד תהליך תכנון מוקפד הופך יעילות תכנות דו-ממדית לאיכות חלקים עקבית. תוכל למצוא שיטות מעשיות לאופטימיזציה של רצפי כיפוף במאמר הקשור תכנות בלמי כפיפה CNC.
המפעיל חייב לדמיין את רצף הכיפוף כדי למנוע כיפוף אוגן בכיוון שגוי, אך הדמיה תלת־ממדית מלאה אינה הכרחית. פרופיל דו־ממדי מאפשר לו לשרטט את החלק על המסך, לאפשר לבקר לחשב אוטומטית את קצב הכיפוף, ולהתחיל ייצור בתוך פחות משתי דקות. זהו פשרה אידאלית — מספק משוב חזותי מספק כדי להימנע מפסולת בריצות קצרות, ללא העומס התוכנתי שפוגע בשולי הרווח. אבל מה קורה כשהגיאומטריה נעשית מורכבת עד כדי כך שסקיצה דו־ממדית פשוטה לא יכולה למנוע התנגשות חמורה?
רמה 3: מרכז תכנות לא מקוון תלת־ממדי מלא לייצור מורכב ובנפח נמוך
בעת יצירת רכיבי תעופה וחלל א-סימتریים הדורשים ששת אתגרי כלים נפרדים לאורך המיטה, תכנות על גבי המכונה משתנה ממטרד קל לסיכון חמור. זהו התחום הייחודי של בקר Tier 3. מערכות פרימיום הכוללות מסכי 21 אינץ', ייבוא CAD תלת-ממדי ושליטה בצירים רבים מתוכננות בדיוק עבור סביבה זו של נפח נמוך ומורכבות גבוהה. עבור משימות הדורשות דיוק מסונכרן מרובה-צילינדרים וקשיחות מוצקה בכיפוף בגדלים גדולים, בלם הכיפוף הטורי (Tandem Press Brake) מבית ADH Machine Tool מציע גשר מעשי בין תכנות מחוץ למכונה לבין ביצועי ייצור אמינים.
בהקשר זה, תכנות לא מקוון אינו רק יתרון — זו הדרך היחידה לרווחיות. המהנדס במשרד מייבא את קובץ ה־STEP, מסדר את כל תחנות הכלים ומדמה כל כיפוף כדי לאתר התנגשויות לפני שחומר טיטניום $500 מבוזבז. הבקר ברצפת הייצור רק מריץ את התוכנית המאומתת מראש. הבעיה היא שספקים משווקים מערכות אלו באופן אוניברסלי, ומתעלמים מעקומת הלמידה המשמעותית ומהתקופה הנדרשת להסתגלות יעילה. אם אתה רוכש ברמה זו בלי מהנדס ייעודי שמספק נתונים נקיים, למעשה רכשת מסך יקר לאזור הייצור שלך. אז כיצד ניתן לאשר מתמטית את הרמה המתאימה לפעילות שלך?
עלות לחלק מול עלות לשעה: המשוואה שקובעת באמת את התשואה על ההשקעה
התעשייה לעיתים קרובות מודדת ערך מכונה על ידי חלוקת מחיר הרכישה באורך חיי המכונה, ויוצרת “עלות לשעה” קבועה. יישום נוסחה זו בעיוורון על שדרוגי תוכנה עלול להרוס רווחיות. בקר מספרי ברמה 1 פועל על עלות לכל חלק—מטרתו היחידה היא להפחית את עלות המחזור של סוגר פשוט משתים־עשרה סנטים לתשעה סנטים באמצעות יעילות חזרתית טהורה.
מערכת ברמה 3 פועלת תחת מדד שונה לחלוטין. ערכה נמדד אך ורק לפי עלות לשעה, המושג בעיקר על ידי הימנעות מהתקנה בת שלוש שעות ומחומר גלם בעל ערך גבוה שנפסל. אם נעשה שימוש בבקר Tier 3 במשימת Tier 1, המורכבות הנוספת מעלה את העלות לחלק, ומוחקת את שולי הרווח. מנגד, הצבת בקר Tier 1 בעבודה ברמת Tier 3 מחייבת את המפעל להשקיע שעות בביצוע כיפופי נסיון ובבזבוז חומר יקר, מה שהורס את העלות לשעה. החזר ההשקעה עבור שדרוג בקר לעולם אינו נחשף דרך רשימת התכונות שלו; הוא טמון בהכפלת גודל אבטיפוס המנה שלך בממוצע זמן ההתקנה שלך ובבחירת רמת התוכנה המדויקת שמצמצמת את הנתון המסוים הזה. עם זאת, החזר השקעה מאוזן זה תלוי בהנחה מרכזית אחת, שלעתים קרובות אינה נאמרת במפורש: שהבקר אכן נדלק כאשר המפעיל מרים את המתג — דבר שפתרון חסון ובעל טונאז' גבוה כמו בלם הכיפוף הגדול של ADH Machine Tool יכול להבטיח באמצעות אוטומציית ה-CNC המתקדמת שלו וארכיטקטורת החשמל האמינה.
בדיקת אריכות ימים: מי באמת בעל התוכנה לאחר שתוקף האחריות פג?
עברו חמש שנים ויום לאחר השדרוג שלך. האחריות של יצרן הציוד המקורי פגה בחצות. המפעיל מפעיל את מכונת הכיפוף לעבודה קריטית בתחום התעופה, אך מסך המגע נשאר חשוך. המנועים נשארים דוממים. את מי מתקשרים? מה עלות חלק ההחלפה? כמה ימי ייצור יאבדו בזמן שמכולה עוברת את הליך המכס?
התשובות לשאלות האלה קובעות את רמת ההיערכות האמיתית שלך לעתיד. רכישת בקר היא התחייבות לטווח ארוך, אך מרבית הסדנאות מתייחסות אליה כמו לפגישה ראשונה קלילה—נשבות מהממשק המלוטש ומתעלמות מההשלכות ארוכות הטווח. ברגע שרשת הביטחון של היצרן נעלמת, אתה לומד במהירות מי באמת שולט בתוכנה שמפעילה את העבודה שלך.
כדי לבחון דרכים מוחשית לניהול אורך החיים של הבקר והבעלות על התוכנה לאורך חיי הציוד, באפשרותך לעיין בחוברת המפורטת מבית ADH Machine Tool, המפרטת כיצד בלם הכיפוף מבוסס ה-CNC ומערכות האוטומציה שלה מתוכננים לאמינות לטווח ארוך באמצעות מחקר ופיתוח מתמשכים.
מערכות סגורות לעומת תקנים פתוחים: העלות הנסתרת של תיקונים עתידיים
ענף ציוד העבודה הכבד למד את הלקח הזה בדרך הקשה. מערכות הבקרה המותקנות במפעל בכלים הנדסיים ננעלות לעיתים קרובות אל המכונות שנשלחו איתן, כך שלאחר חמש שנים, כשהטכנולוגיה מתיישנת, ההשקעה הדיגיטלית כולה הופכת לבלתי שימושית. כעת גם מכונות הכיפוף הולכות לאותו כיוון.
מערכות סגורות פועלות מצוין—כל עוד הן עובדות. היצרן שולט בחומרה, בתוכנה ובפרוטוקולי התקשורת, ומוודא שכל הרכיבים מתחברים בצורה מושלמת. אך השלמות הזו הופכת גם לכלוב. כאשר מסך מגע קנייני מתקלקל, אינך יכול לגשת לספק אלקטרוניקה רגיל ולהחליפו בצג תעשייתי סטנדרטי. עליך לרכוש את ההחלפה הספציפית והמסומנת במספר סידורי של היצרן—לעיתים בעלות של עד $8,000—ואז להמתין שבועות עד שתגיע.
תקנים פתוחים הופכים את התמונה. בקרי בקרה המבוססים על חומרת מחשב סטנדרטית או על מסגרות תקשורת פתוחות כמו EtherCAT מאפשרים לך להשיג כוננים, מודולי קלט/פלט וצגים חלופיים מהשוק הכללי. מוותרים על מעט מהליטוש המובנה אך מרוויחים גמישות חיונית. היכולת לתקן את המכונה שלך ללא אישור מהספק היא הצורה היחידה של היערכות אמיתית לעתיד.
מבחן “הטכנאי המקומי”: נגישות שירות למותגי בקרים קנייניים
זמינות חומרה אינה שווה הרבה אם אין מי שיתקין אותה. ראיתי מנהלי סדנאות שהביאו בקרים אירופיים מתקדמים ונישתיים במיוחד מפני שהעלות הראשונית נראתה בלתי מנוצחת. על הנייר, המספרים היו מצוינים.
ואז פרמטר אחד התקלקל.
הטכנאי היחיד שהיה מוסמך לצרוב מחדש את הכונן גר שלושה אזורי זמן משם וגבה $250 לשעה, כולל זמן נסיעה, רק כדי לעלות על מטוס. זהו מבחן “הטכנאי המקומי”. לפני שבוחרים מותג, צרו קשר עם שלוש חברות שירות עצמאיות לתיקון כלי מכונה בטווח של חמישים מייל מהסדנה שלכם. שאלו אם הן מחזיקות חלקים לדגם הזה ואם הטכנאים שלהן יכולים לאבחן את ה‑PLC שלו. אם כל השלוש יגידו לא, אינכם קונים בקר—אתם קונים נקודת כשל בודדת. מערכת בקרה זמינה ונפוצה יותר שכל טכנאי מקומי יודע לאבחן באינסטינקט עדיפה תמיד על בקר חדשני הדורש טיסה לחו״ל כדי להפעילו מחדש.
כדי להעריך כיצד שיקולים אלה חלים על סביבת בלם הכיפוף שלכם, תוכלו לפנות ל‑ADH Machine Tool ולדון באפשרויות תחזוקה מקומית או שדרוג דרך רשת נקודות השירות שלהם. צור קשר לחקירה ישירה בנוגע לפתרונות בקרה מתאימים המעניקים עדיפות לתמיכה טכנית נגישה.
מנוי תוכנה לעומת רישיון תמידי: מניעת נעילה תפעולית
המכשול האחרון נמצא ברישיון עצמו. במשך עשרות שנים, רכישת בקר משמעותה הייתה בעלות על התוכנה שלו. כיום, יצרנים מובילים יותר ויותר את בקרי בלם הכיפוף שלהם למודלים מבוססי מנוי.
הם מציגים זאת במונחים כמו “עדכונים רציפים” ו“גיבויים בענן”, אך המנגנון האמיתי נוקשה: אם התשלומים נפסקים, המכונה מפסיקה לכופף. מודלי מנוי סבירים בתוכנות משרדיות, שם עדכוני אבטחה תכופים חיוניים. אך במכונת בלם כיפוף עצמאית המייצרת חלקי פלדה, עדכונים כפויים יוצרים סיכון מיותר. רישיון תמידי מבטיח שהבקר שכיוונת ביום שלישי יעבוד באותה צורה גם בעוד חמש שנים. הקוד בידיך. אתה שולט בזמן הפעולה.
בחירה במודל מנוי משמעה השכרת יכולת הייצור שלך מהספק. כשאתה מנהל את החומרה, מתחזק רשת תמיכה מקומית ומחזיק ברישיון התוכנה, אתה שולט בגורל הסדנה שלך. כל דבר פחות מזה הוא למעשה השכרה יקרה שעומדת לפוג.
מסגרת קבלת החלטות: ארבע שאלות שמחליפות טבלאות השוואת מאפיינים
הבהרנו שהיערכות אמיתית לעתיד תלויה לחלוטין ביכולת לתקן בשוק הפתוח ובבעלות תמידית על התוכנה. אבל לדעת כיצד להימנע מהתאמה רעה זה לא אותו דבר כמו לדעת את מי לבחור. כשאתה נפגש עם אינטגרטור לשדרוג, הוא כנראה ייתן לך גיליון השוואה מלוטש מלא במהירויות מעבד, מגבלות זיכרון RAM ומפרטי הדמיה תלת‑ממדית. דחה אותו הצידה. אינך קונה מחשב משחקים—אתה רוכש כלי לעיצוב מתכת. כלים נמדדים לפי יכולתם להסיר מכשולים אמיתיים בתהליך שלך. לפני החתימה על ממשק דמוי תא‑טייס, לך לרצפת הייצור ושאל מה באמת מונע ממך לשלוח יותר חלקים. טבלאות השוואת מאפיינים נועדו להוסיף תכונות שלעולם לא תשתמש בהן. כדי למצוא את ההתאמה הנכונה, החלף את טבלת ההשוואה שלהם בכלי אבחון המבוסס על המגבלות בפועל של הסדנה שלך. השלם ארבעה ניתוחים אלה לפני שאתה מסכים למשהו.

שאלה ראשונה: מהו האילוץ היחיד שמגביל את התפוקה הנוכחית שלך?
התבונן בלם הכפיפה הישן ביותר שלך במהלך משמרת מלאה. אם המפעיל משקיע עשרים דקות בכיול תבניות (shimming dies) מכיוון ש הקראונינג המכני של המכונה שחוק, מסך מגע חדש לא ישפר את זמני המחזור. בתי מלאכה מנסים לעיתים קרובות לפתור בעיות מכניות בעזרת פתרונות דיגיטליים. אם אורך המיטת שלך הוא 2000 מ"מ ועומק הגרון שלך מגביל גיאומטריות מורכבות, הוספת הגה של פורמולה 1 רק יוצרת דרך מהירה יותר להגיע למגבלה מכנית. זהה את צוואר הבקר האמיתי. האם זמן ההגדרה הוא הבעיה? חישובי מקדם כיפוף (Bend allowance)? או מחזורים הידראוליים איטיים? הבדיקה: אם זמני מחזור איטיים נובעים מקשת שחוקה או הידראוליקה עצלה, הגבול את תקציב התוכנה שלך לפונקציונליות בסיסית והשקע את החיסכון בכלים איכותיים יותר. לעולם אל תשתמש בתוכנה כדי לפתור בעיית חומרה; שדרג את הבקר רק כשצוואר הבקבוק הוא באמת דיגיטלי.
שאלה שנייה: מהו החלק המורכב ביותר שאתה מייצר באופן עקבי מדי חודש?
עלוני המכירות מקדמים את האידיאל של תא כיפוף אוטומטי לחלוטין, רב-תחנות, עם 128 צירים. המציאות, לעומת זאת, היא לרוב משטח פלדה בעובי 10 גייג' הדורש שפה בזווית 90 מעלות סטנדרטית. עליך להעריך את הייצור בפועל שלך, לא את היכולות השאפתניות שלך. זהה את החלק המורכב ביותר שאתה מריץ באופן קבוע לפחות פעם בחודש. אם הוא דורש ארבעה צירים, פרופיל גרפי דו־ממדי וזיהוי התנגשויות בסיסי, זה מגדיר את הגבול העליון שלך. רכישת מערכת המסוגלת להציג קובצי 3D STEP כאשר העבודה המאתגרת ביותר שלך היא מארז חשמלי סטנדרטי איננה הבטחת עתיד — היא מטילה עלויות תפעול יומיות. כל תכונה שמעבר לגבול המורכבות האמיתי שלך מוסיפה תפריטים, פרמטרים והזדמנויות לטעויות מפעיל.
שאלה שלישית: מי יתכנת ויתפעל את הבקר הזה בעוד 18 חודשים?
האדם המפעיל את לם הכפיפה שלך היום עשוי להיות ותיק בן עשרים שנה שיכול לחשב הפחתות כיפוף בראשו. הוא לא יהיה שם ללא הגבלת זמן. כאשר שוקלים שדרוג (retrofit), צפה את מצב כוח האדם שלך שמונה עשרה חודשים קדימה. אם מודל בית המלאכה שלך תלוי בהכשרה מהירה של מפעלים ברמת כניסה, בקר הניתן להתאמה אישית רבה ורב-תכליתי הופך לנטל, המחייב הכשרה מחדש בכל פעם שהממשק משתנה או שהפרמטרים מותאמים. אתה זקוק למערכת המיועדת ליישום מהיר, עם מסך המדריך את המפעיל דרך כל שלב בבהירות. לחלופין, אם אתה ממריא מחלקת תכנות מקוונת ייעודית המספקת קוד לרצפת הייצור, ממשק המפעיל צריך להיות קבוע וחסין שגיאות, כאשר תוכנה לא מקוונת מטפלת בעומס העבודה האנליטי.
שאלה רביעית: כיצד תיראה שרשרת התמיכה לאחר הרכישה?
כבר עסקנו בסיכון של מערכות קנייניות, אך הערכת שרשרת התמיכה מחייבת אימות של הבטחות הספק לפני החתימה. אל תשאל נציג מכירות אם התמיכה שלהם טובה. בקש את מספר הטלפון הישיר של הטכנאי הזמין לשיחתך ביום שישי בשעה 16:00. אם הם מפנים אותך למערכת קריאות מקוונת או למוקד טלפוני באזור זמן אחר — עבור לספק הבא. אמת האם יצרן הבקר מצפה שתחזיר את כל היחידה לצורך תיקון כרטיס אלקטרוני, או שהוא יכול לספק מודולי I/O נפרדים. שדרוג אמיתי המוכן לעתיד מציג שרשרת תמיכה שקופה, מקומית, ומבוססת על רכיבים תעשייתיים סטנדרטיים — לא על מערכות קנייניות אטומות.
לאחר שתעריך את הרכישה שלך במסגרת ארבעת הפרמטרים הללו, המושג של “הבקר הטוב ביותר” ייעלם. הפסק לשלם תוספת המחייבת אותך להגביל את הייצור באמצעות תוכנה מתוחכמת מדי. בחר את הבקר שמתאים בדיוק למגבלות המכאניות של המכונה שלך וליכולות המעשיות של המפעילים שלך, התקן אותו בבטחה, וחזור לכופף מתכת.