
若手エンジニアが自信満々にうなずきながら、机の上にUSBメモリを置いた。「フラットパターンは完璧です」と彼は言う。「SolidWorksで正確な板厚を使いました。」あなたはDXFをコントローラーに読み込み、オペレーターが最初の11ゲージステンレスのピースを加工すると、最終フランジは許容範囲を1/8インチ外れてしまう。エンジニアはオペレーターを非難し、オペレーターは機械を責める。.
どちらも完全に間違ってはいないが、根本原因を見落としている。ソフトウェアは幾何学的な絶対値を計算し、板金を結果を伴わずに曲げられる平坦なピクセル状の面として扱った。製造現場では、金属は加工硬化する粒子構造の網目であり、プレスの衝撃に抵抗する反応的な素材だ。この抵抗をコードが無視すると、結果は単なるスクラップの山では済まない––金属が本当はどう動くかを示さなかったプログラムへのオペレーターの信頼が蝕まれていく。.
関連: プレスブレーキ曲げソフトウェア
CADからコントローラーへの幻想:なぜ「完璧な」展開図は生産現場で失敗するのか
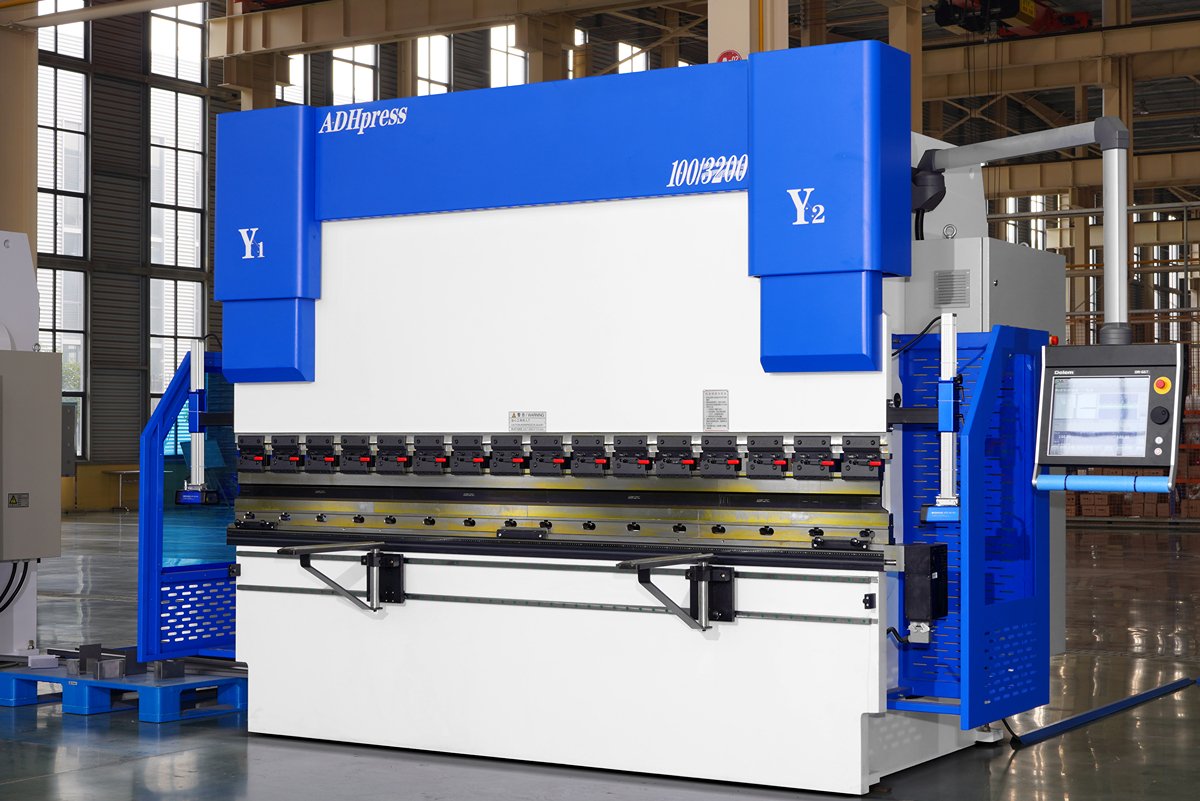
よく手入れされた製造現場で稼働するプレスブレーキは、通常、±0.5°の曲げ角度精度と±0.1~0.2 mmのバックゲージ位置決め精度を維持します。動的な クラウニング およびリアルタイムのレーザーフィードバックを備えたハイエンドシステムでは、この偏差を±0.1°未満にまで狭めることができますが、それは厳密に制御された理想的な条件下でのみ可能です。CADプログラムが絶対的かつ公差ゼロのジオメトリを使用して展開図を作成する場合、それは実際には存在しないレベルの機械的精度を前提としています。最初の曲げにおける一見わずか0.2 mmのキャリブレーションのずれは取るに足らないように見えるかもしれませんが、6回の曲げシーケンスを経るとその誤差が累積し、最終的な閉塞時にはフランジがダイと一致しなくなります。より厳格な機械的整合性と検証済みのフレーム剛性を求める作業に対しては、以下のような精度重視のシステムが適しています。 ADH Machine Tool CNCプレスブレーキ 初回から最終曲げまで、その公差を維持するために、高度な制御アルゴリズムと有限要素解析された構造を備えた精密志向のシステムが有効である。.
ソフトウェアプロバイダーは、スクラップを削減できると謳う3Dシミュレーションおよびオフラインプログラミングスイートを強力に推進しています。これらのツールは、20万ドルの機械を占有する前に、ツーリングの干渉を予測し、シーケンスロジックを自動化する上で確かに価値があります。しかし、干渉の予測は曲げの予測と同義ではありません。オフラインソフトウェアは機械のキネマティクスをマッピングするものであり、板材内部の冶金学的な変動をマッピングするものではないからです。プログラマーがシミュレーションによる展開を疑いなく信頼すると、物理的な実用性よりもデジタル的な精度を優先することになり、絶えずドリフト(ずれ)が生じる機械で、オペレーターは達成不可能な数学的理想を追求せざるを得なくなります。
「展開」ボタンの落とし穴:CADの数値が見落とす繊維方向と摩擦の影響
モデリング環境で「展開」を選択すると、幾何学的に正確な投影が実行される。アルゴリズムは中立軸––板厚の中で圧縮も伸長もしない理論的な線––を特定し、固定比を使ってモデルを平坦化する。しかしこのアルゴリズムが省略するのは、Vダイの肩に沿って材料が滑動する際に生じる激しい摩擦だ。パンチが下降すると、板は単に支点で回るのではなく、伸び、擦れ、抵抗する。.
潤滑状態、ダイ表面仕上げ、さらには工場内の温度までが摩擦係数に影響を与える。完璧なCAD展開は一貫した抵抗を仮定するが、実際にはアルミは局所的な凝着を起こしやすく、油を含んだ鋼は予測不能に滑る。ソフトウェアがフラットブランクを計算するとき、それは材料が対称にダイに流れることを前提とする。しかし摩擦が不均一だと部品は中心からずれ、バックゲージ位置を無効にし、数学的に完璧な展開が物理的な不良品へと変わる。効果的なプログラミングに必要なのは、モニターではなく、シートがどのようにせん断されたかへの注視だ。.
繊維方向の影響:なぜ90度は定数ではなく変数なのか
90°の角度を92°にオーバーベンドして スプリングバック, に対抗するのは標準的な手法ですが、その2°の調整は板の目(圧延方向)に完全に依存しています。工場で圧延された金属には、明確な目の方向性が備わっています。この目に対して垂直に曲げる場合、より大きな荷重が必要になりますが、スプリングバックはかなり一貫したものになります。目と平行に曲げる場合、必要な力は少なくて済みますが、亀裂が入りやすく、予測不可能な反発を起こす可能性が高くなります。
CADモデルはレーザーオペレーターが板上で部品をどのように配置したかを認識していない。X軸方向に描いた90°フランジは繊維に平行に曲げられるかもしれず、同じ形状でもY軸方向に描いたものは垂直に曲げられる可能性がある。ソフトウェアは両者に同じ曲げ代を割り当てる。現場では一方のフランジが90°、もう一方は93°になる。さらに悪いことに、曲げ不足の部品は同じ条件では再加工できない。最初の曲げで頂点が加工硬化し、そのスプリングバック特性が変化するため、再曲げすると正しい結果を得るまでに2~3個のスクラップが発生することもある。90度の曲げは決して固定値ではなく、設計者ではなく製鉄所によって決められる揺れ動く目標なのだ。.
K値と曲げ代の比較:素材の現実を反映する変数を選ぶ
エンジニアはしばしばK値に頼る。これは板厚内の中立軸位置を定義するきれいな数学的比率を与え、標準的な鋼で約0.44となる。設計者はこの数値を信頼して図形を拡大縮小し、ソフトウェアが幾何計算を処理してくれると考える。しかしK値は理論的なパラメータに過ぎず、金属がどのように あるべきか 動くかを予測するものである。.
製造現場において、プログラマーは以下に依存しています ベンドディダクション――特定のダイ幅に押し込まれたときに特定のパンチ半径がどれだけの材料を消費するかを表す経験的値であり、テストピースでノギスを使用して検証されます。正確な曲げ控除(Bend Deduction)を達成するには実際の材料を使用する必要があり、多くの場合、校正中にスクラップが発生します。Kファクターの計算式から無駄のない精度を期待することは現実的ではありません。効果的なプログラミングでは、この試作による無駄を段取りに組み込み、生産が始まる前に測定可能な曲げ控除データにプログラムを根拠づけます。
なぜ単独のトン数計算は正確な数値を出しても不良品を生むのか
材料の引張強さ、板厚、Vダイの開口幅を標準的なトン数計算式に入力すると、正確な必要荷重が算出されます。軟鋼製ブラケットであれば、おそらく12 1フィートあたりのトン数 トンになります。CNCコントローラーはこの数値を読み取り、油圧の制限値を設定してストロークを開始します。計算は完璧であるにもかかわらず、完成した部品は依然として中央がたわんでいます。
トン数式は金属を降伏させるために必要な力を算出するが、プレスブレーキがその荷重をどのように分配するかを考慮していない。10フィートのベッド中央に24トンを加えると、ラムとベッドが外に開く––これを「機械のヨーン」と呼ぶ。コントローラーは正確に計算通りのトン数を適用するが、フレームがたわむとパンチの中央部の押し込み量は端部より少なくなる。数値は正しかったが、機械構造が角度を歪めたのだ。効果的なプレスブレーキプログラミングはこのたわみを予測し、クラウニングシステムで補正し、トン数を金属を曲げるためだけでなく、機械自体の変形を制御するために管理する。.
シーケンスロジック:すべてのデジタルパラメータを凌駕する決断
シーケンスの論理 は、後からセンサーで修正できない唯一のプログラミング上の選択です。物理的要素を製造プロセスに組み込むことはここから始まり、重力、金型の制約、および人間の人間工学を考慮して作業手順を定義します。それは潜在的な失敗との事前の交渉に相当します。サイクル中に40ポンドのシートを裏返す必要性をオペレーターから無視したプログラムは効率的ではなく、サイクルタイム短縮を装った安全上のリスクです。ステップ4で衝突する数学的に完璧な曲げ順序は、間違ったトン数を使用するのと同様に確実部品を台無しにします。あなたは金属の最終形状以上をプログラムしているのであり、その形状に到達するためにたどらなければならない物理的な経路をプログラムしているのです。
ハンドリングのリスクとプログラミングの不確実性の両方を軽減する同期運転のために、タンデム構成によりそのシーケンスの論理を直接物理的な精度に変換できます。ADH Machine Toolのタンデムプレスブレーキは、2台の機械にCNC制御を拡張し、複雑な, 大判曲げ加工 が単一の協調パスに沿って効率性と再現性のある精度を実現できるようにします。
逆算:なぜ最終曲げが最初のゲージポイントを決定するのか
初心者は部品をプログラムする際、本を読むように左から右へ、曲げ1から曲げ10へと順番に進める。このアプローチは常にボトルネックを生む。最後の曲げはつねに最も制約の多い工程である。その時点では、かつて平らだったブランクは堅い三次元の箱となり、機械内での位置合わせが著しく制限される。シーケンスが最終工程で材料厚みの6倍未満のオフセットを残す場合、金属はVダイの肩をきれいにまたぐことができない。パンチが引きずり、戻り圧が上がり、油圧バルブの摩耗が増加し、結果として角度が歪む。.
逆に計画しなければならない。最終的かつ最も制約の多い形状を吟味し、「衝突を起こさずに工具から取り外すにはどうすればよいか」と問う。その答えが直前の曲げに必要な条件を決定し、それがさらにその前の曲げを定義する。最初にプログラムするゲージポイントは、最終ストロークを成功させるためのものとして完全に存在している。曲げ1から始めて退出計画を確保しないまま進めれば、結局オペレーターは部品を廃棄してすべてを最初から再プログラムする羽目になる。.
最新のCNCプレスブレーキには、ほとんど魔法のように見える適応制御が備わっている。レーザーセンサーがリアルタイムで角度を測定し、深さや材料フィードバックを提供することで、ラムを停止せずに曲げ中に自己補正を行う。このような技術はついに物理法則を克服し、人間の順序立てを二次的なものにしたかのように見える。しかし、センサーが検出するのはダイ内部で起こる事象だけだ。もしプログラムされたシーケンスが、オペレーターに重い鋼板を拘束された状態で上パンチを避けながら扱う苦労を強いるものであれば、センサーの精度は意味を失う。.
衝突エンベロープ:シミュレーションが見落とす人間のハンドリングと工具クリアランス

ソフトウェアシミュレーションは、半透明の緑色のモデルがきれいにデジタルパンチの周りで曲がる様子を示すのには優れていますが、重力を表現するのには劣っています。3Dモデルは、部品がダイのセンターライン上に無重力で浮いていると仮定します。実際には、人がそのシートを保持しています。シーケンスによって大きくバランスの悪いパネルがマシンベッドから突き出たままになると、オペレーターは金属をバックゲージに対して面一に保つためだけに、テコの原理と戦わなければなりません。衝突エンベロープは、金属が金属にぶつかることだけに関係するのではなく、機械が力を加えている間にオペレーターが 部品を安定させる ための身体的能力にも関わります。
ADH Machine Toolは年間売上の8%以上を研究開発に投資している。ADHはプレスブレーキ全体にわたるR&D能力を展開している。次のステップとしてチームと直接話すのであれば、, お問い合わせください ここに自然に繋がる。.
シミュレーションはしばしば工具の「かみ込み」がもたらす実際の影響を無視する。フランジ幅がVダイの開口よりも小さい場合、ラムは曲げを完全に保持することができない。シートがダイに滑り込み、角度が歪み、パンチがダイの肩を欠けさせる。ソフトウェアは静的表示では工具エンベロープを通過しているように見えるため、このシーケンスを承認するだろう。しかし、動く金属の挙動は異なる。シーケンスロジックがバックゲージ位置決めを物理的支持の代わりにできると仮定した場合、デジタル上のクリアランスチェックにのみ依存する危うさが明らかになる。.
「不可能なリーチ」:バックゲージがフランジを位置決めできない場合
やがて、欠陥のある順序によって、バックゲージが接触するべき固い面が存在しない状況が作り出されます。すべての平行な端を折り曲げた後、残されている位置決め面は、複合角度か、あるいは以前に曲げられたフランジであり、その高さは ゲージフィンガー が届く位置よりも高くなっています。
デジタルコントローラは計算されたXおよびR位置にバックゲージを容易に送り、オペレーターがそのシートを押し当てるのを待つ。しかし金属は指の下に滑り込むか、上に乗り上げてしまう。バックゲージがフランジを検出できないとシーケンス全体が崩壊する。この時点では、最初のゲージポイントに到達する以前にプログラム全体を見直す必要がある。その段階では、曲げ自体をプログラムしているのではなく、工作物を十分に安定させるために機械の能力をプログラムしていることになる。.
鋭角か鈍角か?速度ではなく安定性で順序の衝突を解決する
従来の効率ガイドラインは、部品の反転や工具交換を最小化することを重視する。部品に鋭角の曲げが3つ、鈍角の曲げが2つある場合、自動化システムは通常、ストローク調整を減らすために角度ごとにグループ化する。しかし、サイクル速度を構造的安定性より優先すると、材料内部の反応を見落とすことになる。高強度低合金(HSLA)鋼を高速で成形すると、摩擦熱が顕著に発生する。.
もしシーケンスが鋭角曲げを速すぎるテンポで処理し、局所的な熱の放散を許さなければ、その摩擦により局所的な引張強度が最大15%まで上昇する可能性がある。金属は工程中に硬化してしまう。その後のスプリングバックが不安定となり、次の鈍角曲げが目標角度を外れるのは、最初のステップ以降で材料特性がすでに変化しているためである。鋭角曲げを鈍角曲げの前に—かつ部品上離れた場所で—配置することで、金属に回復する時間を与えることができる。サイクルタイムを犠牲にする代わりに、金属の熱的および構造的挙動を制御する。この手順が示すのは、「安定した一貫性のあるサイクル」は「速いが不安定なサイクル」より常に優れているということだ。.
変数としての工具:なぜプログラミングは画面ではなくラックから始まるのか
シフトAとシフトBが同じシーケンスを使用して同一の部品を生産する標準化されたセットアッププロセスを求めるのは理にかなっている。しかし、標準化がデジタルプログラムにのみ適用されるなら、その目標は達成不可能である。.
完璧なプログラムを夜勤の担当者に渡すことを考えてみよう。シーケンスは最適化され、人間工学的にも安全で、熱的ペース配分も正しい。それでも彼らは最初の数枚のブランクを廃棄してしまう。その理由は?プログラマーは新品のパンチを前提に仕事をモデル化したが、夜勤では熱間圧延鋼を何千回も加工した摩耗した工具を使用していたのだ。工具と材料の間のコミュニケーションは、ラムが動く前にすでに破綻していた。.
ソフトウェアは工具を固定不変の幾何学的定数として解釈する。.
一方で金属は、工具を近似値として扱う。オペレーターやシフト間でセットアップを標準化するためには、コードだけに頼ることはできない。物理的な工具も標準化する必要があり、シートは常に画面上に表示される理論モデルではなく、実際に接触する鋼材に反応することを理解しなければならない。.
半径と板厚の比率:Kファクターの仮定が破綻する点
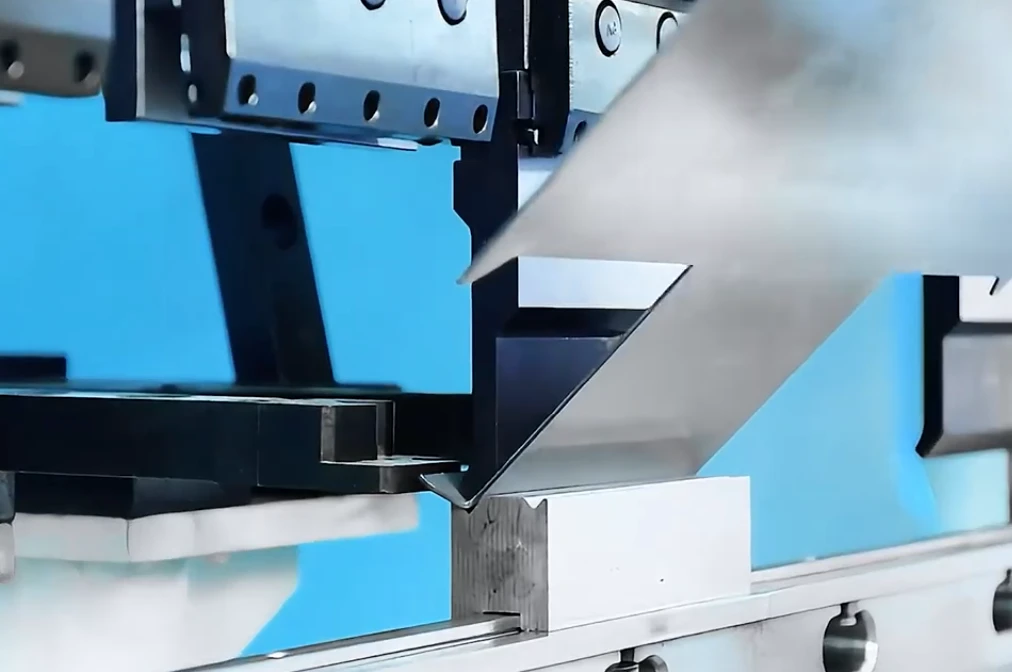
すべての曲げソフトウェアはKファクターに依存している。Kファクターとは、シートの中立軸の正確な位置を予測する係数であり、その中立軸は素材が外側で伸びる領域から内側で圧縮される領域へと移行する目に見えない線である。この計算が成立すれば、展開図は正確になる。.
しかし、この式は金属がゴムのように弾性的に振る舞うことを前提としている。実際にはそうではない。.
内側の曲げ半径が材料の厚さよりも小さくなると、Kファクターの計算は完全に破綻します。その時点では、外側のファイバーを単に引き伸ばしているのではなく、金属の内部組織を押しつぶしていることになります。材料は流動することをやめ、破断し始めます。標準手順において、単に「CADモデルがそう示しているから」という理由で3 mm厚のアルミニウムに対して1 mm半径のパンチを指定している場合、あなたは曲げ加工をプログラミングしているのではありません—亀裂をプログラミングしているのです。その 材料の物理的限界 には、たとえCADモデルを設計部門に戻して修正を依頼することを意味するとしても、より大きな半径を持つ工具が必要です。
工具の摩耗とダイ開口:なぜ「標準」ルールは古い設備では通用しないのか
デジタルダイは決して摩耗しない。ツールライブラリに保存された12 mmのVダイは、肩の半径も完全に鋭く、寸法もいつまでも12.000 mmのままである。.
しかし、実際に工場の現場に行き、3年間集中的に使われたVダイの肩を指でなぞってみると、違いがすぐにわかる。その12 mmの開口部は約12.2 mmに広がっている。肩の中心は滑らかに摩耗し、端は擦り傷が付いている。この摩耗は、シートがダイを跨ぐ際の支点を変化させる。摩擦と時間の経過で開口部が広がるにつれ、金属は降伏する前により深く沈み込み、さらに多くの材料が曲げゾーンに引き込まれる。.
かつては正確だったデジタルの曲げ補正値が、もはや正確ではなくなっている。.
標準的な規則が機能しなくなるのは、条件が変化しないと仮定しているためです。取り付けられる 実際の工具セグメントの摩耗 を確認せずに精密部品をプログラミングすると、曲げ角度がずれてしまいます。オペレーターはラムの深さを手動で調整して補正する必要が生じ、標準化されたプロトコルが確保するように設計されていた一貫性が損なわれます。
「不可能」な曲げを避けるための工具形状とシーケンスロジックの整合
工具の物理的な状態が曲げの形状を決めるが、工具の形状はその曲げがそもそも実行可能かどうかを左右する。これまで述べてきたように、シーケンスロジックは「生き残るため」のものであり、生き残るにはクリアランスが必要である。.
ガチョウ首型パンチは深いリターンフランジをかわすだけの奥行きを確保できるかもしれないが、その大きな形状は視認性と接近角度を大きく制限する。深箱フランジを避けるためだけに工具を選ぶと、次の工程で部品を回転させる自由度が制約される。ある問題を解決しても、別の問題を生み出す。.
このトレードオフの判断が極めて重要になる。.
もし工具の形状がオペレーターに対して、ダイエリアへ入れるために板を不自然な角度で傾けさせるよう強いるなら、ブランクの平面端がバックゲージのフィンガーから持ち上がってしまう。機械は部品が位置決めされていると信じているが、実際には浮いている状態だ。工具は曲げに適合していても、部品はもはや機械の基準点に固定されていない。工具セットアップでは、変形した金属を次のストロークに向けて保持・測定・安定化できるよう、バックゲージへの明確で水平な経路を確保しなければならない。.
バックゲージの動作構成:寸法のドリフトという隠れた次元をプログラムする
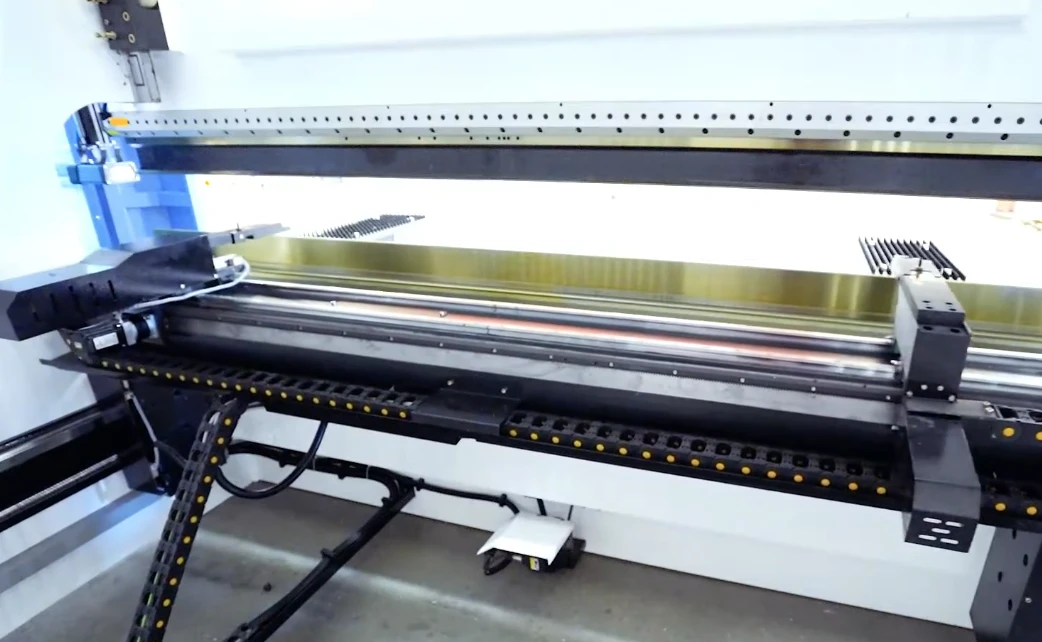
技術者が3時間を費やして微調整を行います。 プレスブレーキバックゲージ, フィンガーホイールのボルトを緩め、イモネジを調整します。10フィートのベッド全体での機械的テーパーを+0.08 mmに抑えます。これは鋼材が物理的に実現できる最高の精度です。しかし、100.00 mmのフランジを狙う場合、その残りのコンマ数ミリ(0.08 mm)の誤差によって、3回目の曲げ加工の時点で長い部品が公差から外れてねじれてしまいます。この持続的な機械的不完全さを補正してデジタル基準に一致させるため、X1軸を100.00 mmに維持したまま、X2軸が99.92 mmに移動するようにコントローラーをプログラムする必要があります。物理的な曲げ加工を正確にするために、デジタルの指示値にあえてオフセットがかけられているのです。
もはや単純にストップ位置を設定しているのではない。寸法ドリフトに先回りして是正するプログラムを組んでいるのだ。.
多軸リトラクト動作:バックゲージを単なるストップではなく協働パートナーとして扱う
初心者のプログラマーはバックゲージを固い障壁のように扱うことが多い。フィンガーを位置に動かし、オペレーターがブランクを押し当て、ラムが下降する。しかし金属は単に折れ曲がるのではなく、掃くように動く。パンチが材料をダイに押し込むと、フランジは素早く上方へ弧を描いて持ち上がる。バックゲージのフィンガーがX軸方向に固定されたままだと、上昇するシートが擦りつけられ、縁を損傷したり、ピンチポイントで部品が位置ずれを起こしたりする。.
ストップを設定しただけで放置することはできません。.
リトラクト(引き戻し)動作をプログラムする必要があります。パンチが材料をつかんだ瞬間に、バックゲージが引き下がるようにします。つまり、X軸方向に後退し、R軸方向に上昇して、立ち上がるフランジのためのクリアランスを確保するのです。バックゲージは協調したパートナーのように、金属が動き始める正確なタイミングで身を引きます。この動作をプログラムしないと、エッジが擦れて傷つき、その後の曲げシーケンス全体の基準が歪んでしまいます。.
基準エッジの問題:最初の曲げがその後すべての基準を破壊する理由
古い機械では、左右のストップフィンガーの間で最大2mmの差異が生じることがよくあります。オペレーターが手動でシムを挿入して調整し、その誤差を隠していることもあります。フィーラーゲージ(0.05mmなど)を使って、ダイラインと完全に平行になるように指を調整したとしても、最初の曲げが摩耗したダイショルダーに対して形成されると、できあがったフランジにはわずかな曲がりが生じます。.
その曲がったフランジが、次の曲げの基準(データム)になります。.
オペレーターがその湾曲したエッジを精密に水平調整された指に押し当てると、部品は揺れます。機械は全面接触を検知しますが、実際にはぐらついています。数学的に完璧なプログラムであっても、結果は歪んだ第2の曲げとなり、以後の工程でそのずれが増幅されます。この動きを想定し、湾曲した中心部を避けて、フランジ外側の最も安定した点だけに触れるようにフィンガーゾーンを設定する必要があります。しかし、部品の重量がその精密な接触点への適合を妨げる場合はどうなるでしょうか?
Z軸の維持:たわみによるフランジ長さの歪み防止
4フィート幅・16ゲージのステンレス板をストップに押し当てた瞬間、重力が働きます。中央部が垂れ下がり、後端が下方向に引かれます。バックゲージフィンガーが標準の高さに設定されている場合、その垂れたエッジはストップパッドの縁の下に滑り込む可能性があります。オペレーターは抵抗を感じるだけで、実際に板がコントローラーの認識より2mm深く機械内部に入っていることに気づかずにペダルを踏んでしまいます。.
この時、Z軸の位置決めが構造的な安全装置として機能します。.
オペレーターが手動で柔軟なシートをレベリングしつつダイ上で保持するのは不可能です。プログラマーは、Z軸フィンガーをブランクの剛性部分に近接させて設定するか、あるいは空気圧シートサポートを使用して、たわんだ金属をピンチポイント前に物理的に水平面に戻す必要があります。パンチが噛み合う時にシートが床と完全に平行でなければ、フランジ長さは失われます。たとえ完璧なシートサポートと精密なゲージリトラクトを備えていても、全体のセットアップは依然として機械のトネージ(加圧能力)に左右されます。.
動的クラウニング:機械のセンサーが静的コードを上書きしなければならない時
重い鋼製ブラケットを曲げるには150トンの圧力が必要です。その力の下では、プレスブレーキの頑丈な鋼製ベッドが中央で下にたわみ、トラックの荷重で曲がる木の板のようになります。プログラムで正確に90度の曲げを指定しても、部品の端は90度になりますが、パンチから離れた中央部分では92度となります。結果として、部品はカヌーのような形状になります。ベッドのたわみが曲げの一貫性を脅かす高トネージ用途では、ADH Machine Tool の大型機シリーズのような 大型プレスブレーキ——が、CNC精度と油圧クラウニングシステムを備えており、長い曲げや重負荷下でも精度を安定させます。.
静的なコードでは、動的な物理的たわみに対応することはできません。.
最新のCNCシステムは、動的クラウニングでこれに対処しています。下部ベッドに組み込まれた油圧ウェッジが、ストローク中に金属の抵抗を検出し、ダイの中央部を自動的に押し上げて、フレームのたわみをリアルタイムで補正します。これらのセンサーは、コントローラーでプログラムされた静的な深さ設定を物理的に上書きする必要があります。プログラマーの役割は、このたわみを無視することではなく、機械が自らの変形に適応できるようクラウニングパラメータを有効にすることです。最終的な金属形状がこれらリアルタイムなセンサー補正と物理的応答に完全に依存する場合、オフラインシミュレーションだけに頼る脆弱性が露呈します。.
オフラインプログラミングの罠:シミュレーションが悪習を強化する理由
ロードごとに路面の摩擦係数がランダムに変わるレーシングシミュレーターを使うと想像してください。ハンドル、ブレーキ、アクセル操作を完全に暗記していたとしても、最初のコーナーでクラッシュするでしょう。同様の問題が、実際の工場環境と同期できない静的オフラインプログラミングをプレスブレーキに適用した場合に発生します。.
ソフトウェア提供者は、「デジタルツイン」を現実の完璧な反映として売り込みます。組み込みの衝突検知機能や自動角度補正により、金属を切る前から完璧さが保証されると主張します。しかしシミュレーションとは本質的にビデオゲームです。そこでは材料の厚みが常に一定で、油圧バルブの遅延もない、均一で数学的に理想的な世界が前提になっています。実際の作業では、結果を決めるのは常に金属そのものです。静的プログラムがこうした予測不能な物理的要因を考慮していないなら、プログラマーはソフトウェアを権威ではなく、あくまで下書きとして扱うべきです。.
実際の曲げ条件に基づいた詳細仕様やモデル比較を知りたい読者のために、ADH Machine Tool はレーザー切断、溝加工、せん断、オートメーションソリューションを含むCNCプレスブレーキおよび関連システムの完全なカタログを提供しています。こちらから パンフレットをダウンロードできます。 技術的特徴をより深く探求するために。.
なぜオペレーターは台座でコードを調整するのか:デジタルツインのギャップの特定
近代的なCNCプレスブレーキの横を歩くと、よく高給取りのオペレーターがディスプレイ上の磨かれた3Dモデルを無視し、コントローラーに手動でオフセット値を入力しているのを見かける。エンジニアにはそれが反抗に見えるかもしれないが、経験豊富な現場オペレーターにとっては、それは生き残るための行為に過ぎない。.
デジタルツインは、工具形状、ラムのストローク長、および材料の理論上の降伏強度に関する正確なデータを持っています。それに欠けているのは、下ダイが何千もの過去の作業を経て滑らかに摩耗し、その開口部がわずかに広がっているという認識です。また、 油圧オイル 昨日に比べて今日は10度高く稼働しており、負荷がかかったときの機械の応答時間が微妙に変化している。シミュレーションが±0.1度の精度を謳う場合、それはミスリーディングである。実際には存在しない理想的な条件を計算しているからだ。
オペレーターが制御ステーションでプログラムを修正するのは、彼らだけが理想的なデジタルモデルと混沌とした物理的環境のギャップを埋めることができるからだ。彼らはコードを損なっているのではなく、実際の現場条件に対応するパラメータに翻訳しているのである。しかし、この継続的な手動調整は深刻な弱点を露呈している。もしプログラムが人間の修正に頼らないと正しく機能しないのであれば、デジタルツインはその核心的目的に失敗しているのだ。.
材料バッチの変動:公差を拒むのではなく受け入れるプログラム設計
鋼は固定された製品ではなく、精密に調整されたレシピである。新しいヒートナンバーごとに炭素含有量、結晶構造、内部応力分布に変動が生じる。昨日の10ゲージ鋼で完璧な結果を出したプログラムでも、今日は破損したり、引張強度の急上昇によって3度ほど曲げ不足になったりすることがある。.
この変動性をデジタル制約の強化で克服することはできない。プログラムはそれを吸収できるように設計されなければならない。.
機械を固定の深さ計算に縛り付けるのではなく、有効なプログラマーはシーケンスに柔軟性を組み込む。より硬い材料のバッチに対して最大荷重を抑えるために、わずかに大きめのVダイ開口を選び、安定性を得るために内半径のわずかな増加を許容することもある。曲げの順序を決める際、最も重要な寸法を最後に実行することで、板厚変動の累積が重要度の低いフランジや開放ヘムに回るようにする。目的は正確な結果を指示することではなく、変動する材料と許容可能な範囲で折り合いをつけることであり、材料がCADモデルから逸脱してもプログラムが失敗せず、調整できるようにすることだ。.
部族的記憶 vs. 経験的オフセット:各調整の背後にある理由を記録する
オペレーターが常に即興で修正を行うことのリスクは、彼らが間違うことではなく、その洞察が退勤とともに消えてしまうことである。熟練オペレーターがA36鋼の特定バッチで強いスプリングバックを抑えるためにラム深さを0.15mm減らした場合、その判断は通常記録されない。それは部族的記憶となる。.
次のようなものに依存することは: 伝承された記憶 は危険である。工場が古いプレスブレーキを新しいCNCコントローラーにアップグレードする場合、オペレーターが習熟するまでに通常3〜6か月かかる。新人が20年分の直感を内面化することを期待することはできない。
解決策は、部族的記憶から経験的オフセットへの移行にある。オペレーターが修正後のZ軸位置を保存するだけでなく、その変更の正確な原因を機械のセットアップノートに記録するという厳密なフィードバックシステムが必要だ。その調整は工具の摩耗によるものか、材料硬度の上昇によるものか、温度変動によるものか?理由を記録することで、一時的な修正が永続的な組織知識に変わる。このオペレーターと機械間の記録されたやり取りがギャップを埋め、真の精度が物理的誤差を無視するのではなく学習するシステムに依存することを示す。この未記録の直感から構造化されたフィードバックループへの移行により、問題はシミュレーションそのものではなく、それを完成品として扱う誤りにあることが明らかになる。シミュレーションは進化する下書きであり、心構えがコード作成からプロセス思考へ移ることでしか前進しないのだ。.
コードライターからプロセス思考者へ:予測制御への移行
材料厚さの見えない0.0044インチの変動がパンチを意図より深く押し込み、正確にコード化された90度ブラケットを88度の不良品に変えてしまうことがある。デジタルツインは完璧に動作しても、部品は使い物にならない。この事態を防ぐには、単にコードを書くのをやめ、全体のプロセスを設計しなければならない。.
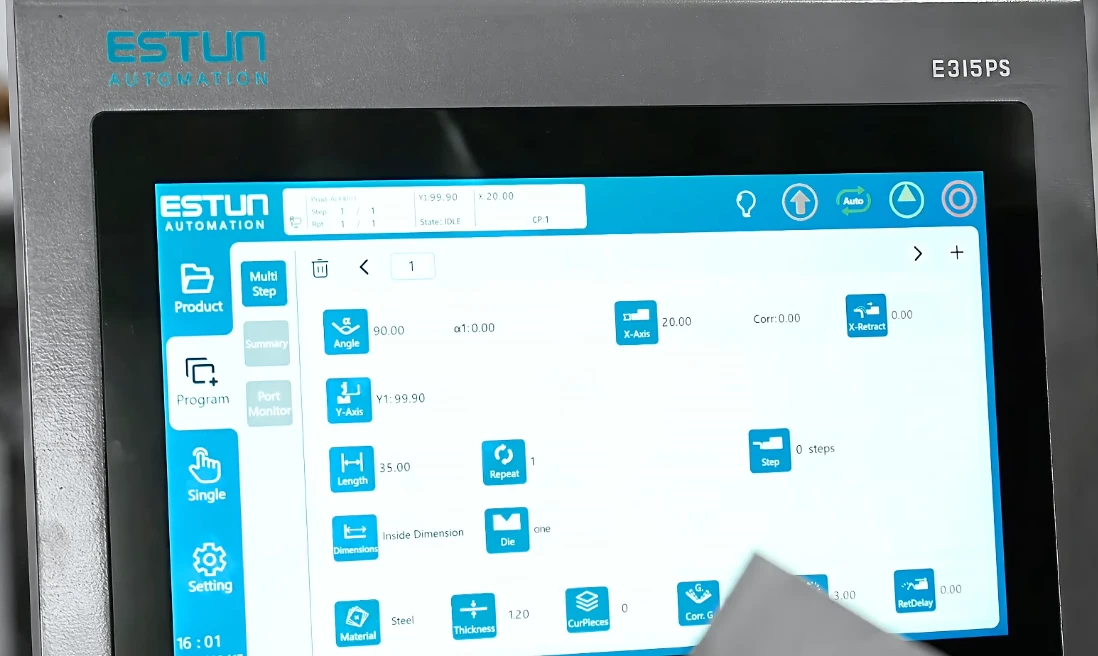
生産マネージャーにとって最大の課題は、機械の稼働時間を妨げずにオペレーターの手動調整を記録できる方法を見つけることだ。解決策は、フィードバックループを最も容易な操作にすること。製造者に長いテキストメモを書くよう求めてはいけない。代わりにコントローラーや作業用タブレットを「材料硬度」「板厚のばらつき」「工具摩耗」といった単一タップのドロップダウン選択肢付きの必須入力に設定する。オペレーターが曲げを修正するためにラム深さを変更すると、物理的原因を分類するまで次のシーケンスは実行されない。セットアップの3秒を交換することで、現実環境の永久的な記録を得るのだ。.
フィードバックループ:廃材データを更新された材料ライブラリへと変える
データはログファイルに眠っているだけなら無価値である。旧式のPLCコントローラーでは、セットアップ作業者がラム位置や曲げ補正をすべて手動入力し、スプリングバック調整中に受け入れ可能な部品1つにつき通常2〜3個の試験廃材を出していた。現代のグラフィカルCNCコントローラーはこれを終わらせるはずだったが、しばしば適応学習システムではなく静的計算機として使われるため、テスト廃棄が増える結果になる。.
オペレーターが「板厚のばらつき」を選択し深さを調整したら、そのオフセットは自動的にプログラマーの作業ステーションへ送信されるべきである。.
プログラマーの役割は、これらの物理的オフセットを収集・解析することにある。複数のオペレーターが同じ製鉄所の10ゲージA36鋼で強いスプリングバックを報告した場合、プログラマーはグローバル材料ライブラリを更新する。次回その材料が使用される際、ソフトウェアは理想化されたCAD仕様ではなく、更新された現実データから基準値を計算する。この継続的なフィードバックこそが、昨日の廃材を明日の予測制御へと変えるのである。.
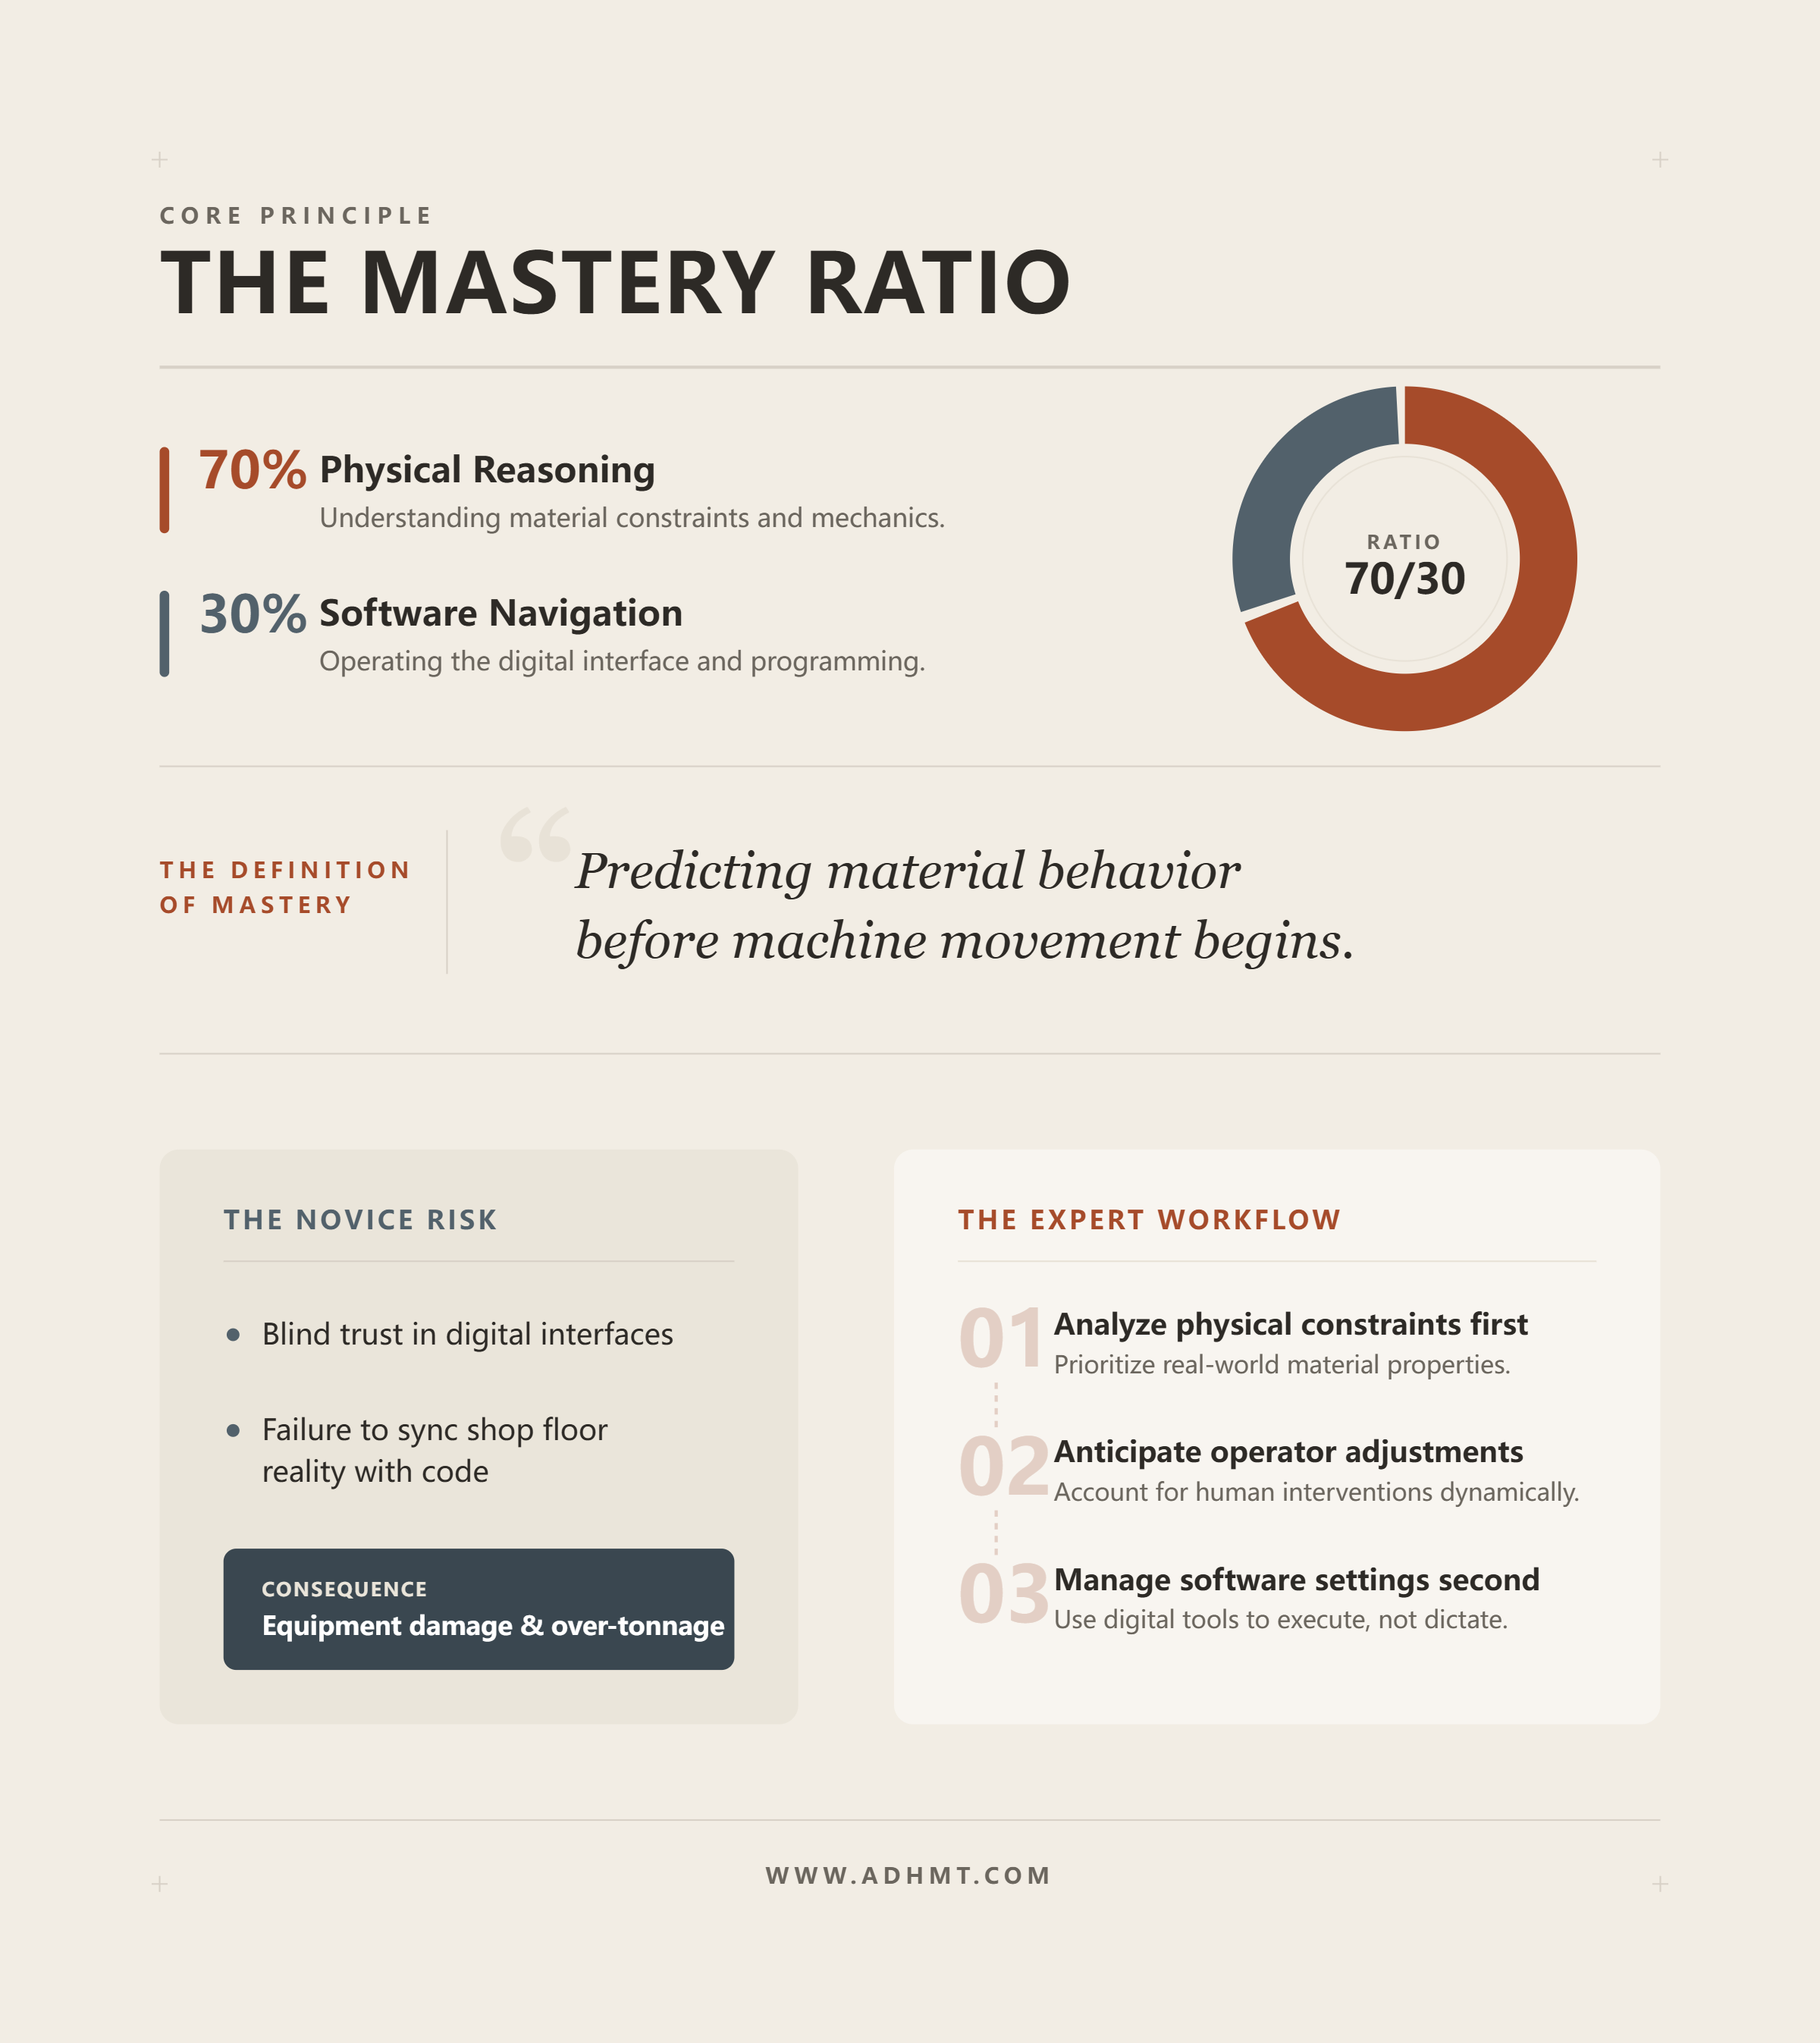
なぜ習熟度は70%が物理的推論であり、30%がソフトウェア操作なのか
ソフトウェア提供会社は「習熟」とはシミュレーションインターフェース内のすべての制御オプションを知ることであると主張する。しかし、そうではない。本当の習熟とは、油圧が動く前に金属の挙動を予測できることにある。.
ソフトウェアを完全に信頼する初心者を例にとる。コントローラーは16mmのダイ開口に対してストローク深さを計算する。現場ではオペレーターが短いフランジがV字の隙間に落ちるのを見て、より狭い12mmのダイに切り替えるが、制御設定の更新を忘れてしまう。機械は完璧なデジタルコードを実行し、過トン数となってパンチをダイの肩部に爆発的な力で押し込み、破損させてしまう。.
プロセス重視の思考者ならこの失敗を予見する。短いフランジのためにオペレーターがダイを切り替えることを知っているため、最初から12mmダイを使ってルーチンをプログラムするか、セットアップノートに最小フランジ長を明確に指定する。彼らはまず物理的現実を理論的に理解し、それからソフトウェアを管理するのだ。.
プログラムのロック vs. 調整の自由 ― プログラマーとオペレーターの究極の握手
経営陣はプログラムを厳しくロックすべきか、それともオペレーターに調整の自由を与えるべきかとよく質問される。この問い自体が本質を完全に見誤っている。衝突を避けるためにロックされたコントローラーに依存しているなら、あるいは欠陥のあるプロセスを救うためにオペレーターの裁量に頼っているなら、すでに負けているのだ。.
私はもう単にコードを書くだけではない。シーケンスそのものに実践的な謙虚さを組み込んでいる。これこそが、コーダーからプロセス思考者への転換の真の意味である。それは単なる作業フローの提案ではなく、永続的な哲学的立場を反映している。すなわち、物質の物理法則が究極的にデジタル精度を凌駕するという無条件の認識だ。プログラマーとオペレーターの最終的なつながりは、ラムの深さを調整できるかどうかという方針によって決まるものではない。つながりはシーケンスの中に内在している。それは重力、結晶の流れ方向、摩擦との事前の交渉を象徴しており、作業場に届けられるとき、私はソフトウェアの計算よりもオペレーターの手を重視しているという証拠となる。完璧なCAD形状が幻想であると認めた瞬間、気候制御されたオフィスから現実を押しつけることをやめ、今後避けられない物理的な不完全さに備えてコードを書くようになる。.