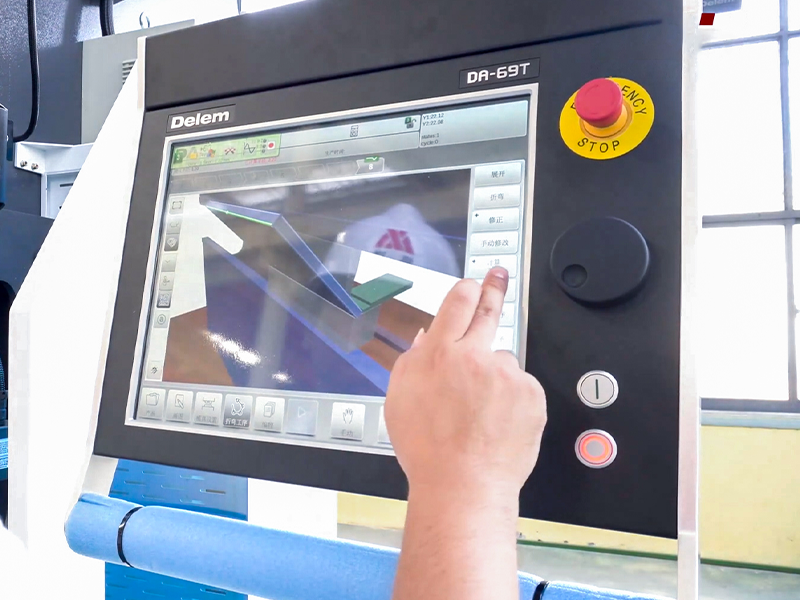
Я был свидетелем этого бесчисленное количество раз. Владелец цеха инвестирует шестизначную сумму в так называемый “универсальный” пакет для офлайн-программирования, будучи уверенным, что это устранит «узкое место» при наладке. На экране деталь сгибается безупречно — точные углы 90 градусов, отсутствие столкновений, обнадеживающая зеленая полоса выполнения. Однако, когда оператор нажимает на педаль десятилетнего станка или даже нового гибочного пресса премиум-класса, первая деталь выходит с отклонением в три градуса от допуска, потому что симуляция не учла, как «дышит» гидравлика конкретного станка или как прогибается его станина под нагрузкой. В результате перегруженные производственники сталкиваются с реальной неопределенностью: они не могут отличить надежные заявления разработчиков ПО от маркетинговой шумихи и поэтому не имеют надежного метода для оценки покупки.
Связанные: Продвинутые методы работы на листогибочном прессе
Ловушка “универсального” программного обеспечения: почему ваша 3D-модель вводит в заблуждение цех
Та последняя бракованная деталь — это не ошибка оператора, а несовместимость программного обеспечения
Даже на хорошо обслуживаемом гибочном прессе вариации ручного позиционирования могут вызвать угловое отклонение в ±0,5 градуса. Это не просто вопрос нетвердой руки; это отражает то, как конкретный человек взаимодействует с конкретным задним упором в конкретное утро. Большинство “универсальных” программ симуляции полностью игнорируют эту реальность, рассматривая станок как идеальный статический объект, существующий только в координатах. Когда детали получаются неправильными, мастер обычно винит технику оператора или текстуру материала, но на самом деле проблема часто кроется в цифровом несоответствии в офисе.
Мы называем это “симуляцией”, но если программному обеспечению не хватает знаний о специфической кривой зависимости усилия от прогиба для данного станка, это не более чем анимированная диаграмма. Затем оператору приходится корректировать программу на контроллере, фактически сводя на нет предполагаемую экономию времени, достигнутую офлайн-программистом. Этот скрытый цикл неэффективности оставляет офис в уверенности, что он работает продуктивно, в то время как цех молча исправляет его ошибки.
Если симуляция предполагает мир, в котором металл не оказывает сопротивления, а машины не прогибаются, неизбежно, что первая деталь станет отходом.
Что на самом деле означает “работает с любым станком” на практике — и почему это не так
Программное обеспечение, рекламируемое как “универсальное”, функционирует как своего рода инструмент перевода. Оно интерпретирует форматы 3D-геометрии — STEP, IGES, DXF — и пытается преобразовать эти формы в машинный код, понятный контроллеру. Проблема в том, что каждый бренд гибочных прессов имеет свой собственный физический “диалект”. Универсальная программа относится к 100-тонному Amada так же, как к 100-тонному Bystronic, игнорируя уникальные способы, которыми эти станки управляют бомбированием, компенсацией давления или движением заднего упора.
Используя систему, специфичную для бренда, такую как CADMAN-B для пресса LVD, вы не просто покупаете секвенсор — вы приобретаете базу данных, отражающую то, как этот конкретный станок реагирует под нагрузкой. Эти проприетарные решения опираются на “интеллектуальные базы данных гибки”, которые точно предсказывают, насколько прогнется траверса при заданном усилии. Универсальным инструментам не хватает таких подробных данных о производительности, и вместо этого они полагаются на обобщенные допуски на гибку и стандартные таблицы пружинения. Это похоже на наличие местного гида, который знает, какие улицы затапливает после дождя, в отличие от туриста, ориентирующегося по карте десятилетней давности.
Оправдывает ли простота использования единого программного интерфейса расходы, вызванные “ошибками перевода”, которые возникают каждый раз, когда задание попадает в производственный цех?
Симуляция против реальности: почему универсальные инструменты постоянно дают неверный первый изгиб
Самая дорогая минута в цехе — это так называемый “неправильный первый изгиб”. Он тратит материал, время настройки и подрывает доверие оператора к инженерному отделу. Эта ошибка возникает потому, что универсальные инструменты определяют последовательность гибки только исходя из геометрии, тогда как машина делает это на основе данных ПЛК (программируемого логического контроллера). Высокочастотные данные от ЧПУ-гибочного пресса показывают проценты коррекции и коды тревог, к которым универсальное ПО не имеет доступа, поскольку видит лишь 3D-модель, а не систему управления машиной. Благодаря расширенной точности управления CNC-гибочным прессом компании ADH Machine Tool, цеха могут объединить проектирование и фактическую обратную связь машины, превращая каждый первый изгиб в предсказуемый, эффективный шаг, а не дорогостоящий эксперимент.
Некоторые современные мастерские пытаются решить проблему с помощью адаптивной гибки на базе ИИ, которая использует данные от датчиков в реальном времени для коррекции отклонений угла во время хода. Это впечатляющее, но временное решение для симуляции, которая допустила физическую ошибку предсказания. Если бы программное обеспечение действительно понимало кинематику машины — движение и взаимодействие её механических компонентов — ему не пришлось бы “спасать” деталь в последнюю секунду. Настоящая эффективность означает предотвращение ошибок на этапе программирования, а не просто их более быстрое исправление.
Если симуляция не связана с реальной логикой контроллера, разве она не является всего лишь догадкой с улучшенной визуализацией?
Кинематический разрыв: почему ваше программное обеспечение должно говорить на родном языке ЧПУ
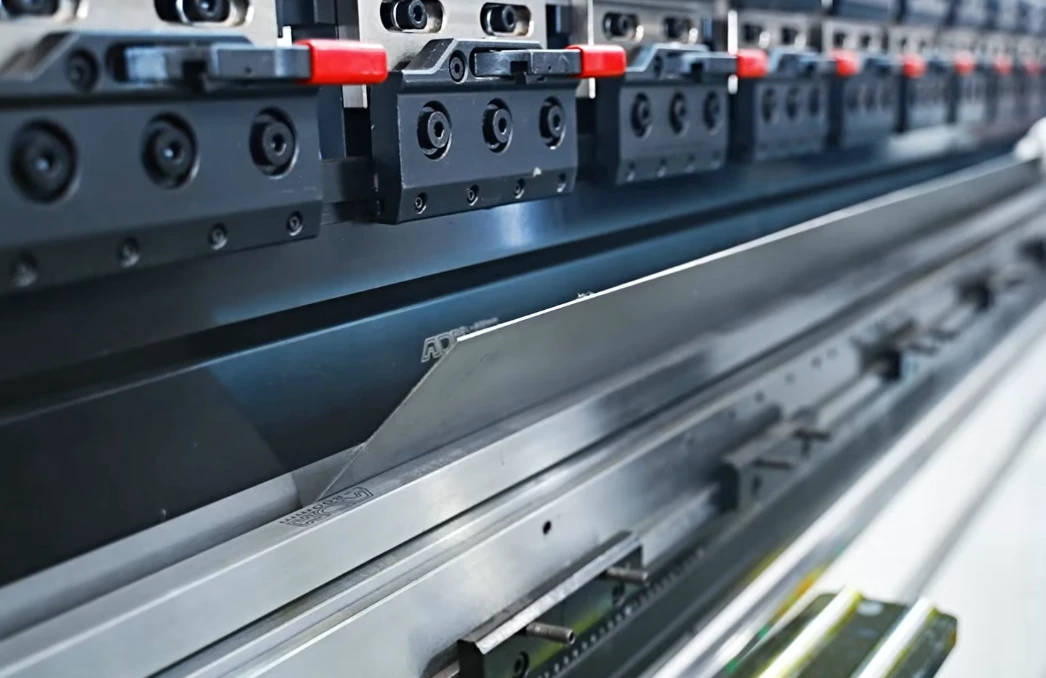
Карта управления осями: действительно ли программа знает положение цилиндров?
В высококлассном гибочном прессе цилиндры Y1 и Y2 — гидравлические исполнительные элементы, которые двигают ползун — редко работают в идеально синхронизированном режиме. Замкнутая система управления корректирует движение в реальном времени с учётом прогиба рамы и температуры масла, поддерживая точность синхронизации часто менее 0,005 мм. Универсальные симуляторы обычно считают ползун единым жёстким плоским объектом, движущимся вертикально, игнорируя тот факт, что при смещённой нагрузке машина “уходит в перекос”, и контроллер вынужден независимо двигать каждый цилиндр для сохранения параллельности.
Когда программное обеспечение не включает эти индивидуальные карты гидравлических реакций, оно не может точно предсказать, как пресс будет работать при нагрузке в 150 тонн. Если симуляция предполагает идеально центрированную операцию, а инструмент расположен на шесть дюймов левее, машине придётся компенсировать неравномерное давление, вызывая мелкие отклонения угла, которые экранный “зелёный индикатор” не смог предсказать. Эта проблема отражает не механический дефект, а сбой программного обеспечения в моделировании динамической системы управления станком. Мы имеем дело не просто с перемещением 3D-форм в пространстве, а с физическими ограничениями стали и гидравлики.
Если программное обеспечение не может смоделировать, как цилиндры действительно реагируют под нагрузкой, как оно может создавать надёжные программы для сложных, многоступенчатых операций?
Риск постпроцессора: генерация кода против проверенной интеграции с контроллером
Универсальный постпроцессор работает как односторонний вызов в темноту. Он принимает последовательность гибов, генерирует выходные данные — G-код или проприетарный формат — и предполагает, что контроллер машины правильно их интерпретирует. Однако каждый контроллер, от старых моделей Delem до современных сенсорных экранов Amada, обрабатывает “предварительную логику гиба” и безопасные расстояния по‑разному. Например, родное ПО производителя знает точный миллисекундный момент, когда отключаются лазеры безопасности, чтобы позволить инструменту войти в матрицу, в то время как универсальный постпроцессор опирается на консервативную заданную высоту, добавляющую примерно три секунды лишнего “гиба в воздухе” на каждом ходе.
На партии в десять тысяч деталей эти три потерянные секунды на каждый ход превращаются в сорок часов утраченного машинного времени. Ещё критичнее то, что универсальный код часто пропускает протоколы «рукопожатия» — специальные M-коды, подтверждающие, что система упоров (back-gauge) правильно установлена перед включением траверсы. Без этой глубокой связи с программируемым логическим контроллером (PLC) программное обеспечение по сути гадает, готова ли машина. Это всё равно что пилот, полагающийся исключительно на распечатанный план полёта вместо данных живых датчиков двигателя, надеющийся, что двигатели всё ещё на месте.
Если так называемый “универсальный” код — лишь приблизительный перевод, что произойдёт, когда контроллер получит команду, для выполнения которой у него нет физического оборудования?
Библиотеки инструментов и логика упора: где универсальные модели превращаются в реальные аварии
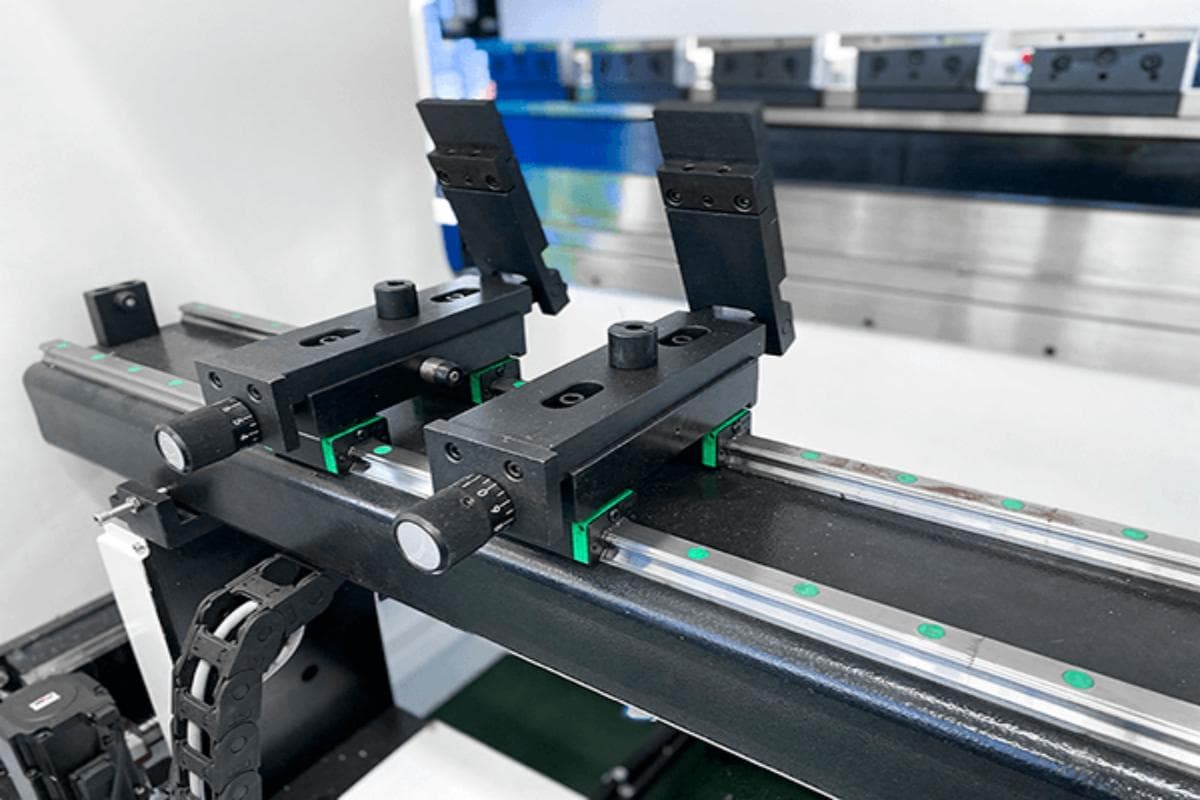
Самый неприятный звук в цехе — треск упора, раздавленного под опускающейся матрицей. Это происходит потому, что “универсальное” ПО обычно моделирует упоры как простые ограничительные коробки — прямоугольные “запретные зоны” — вместо детализированных кинематических сборок. Настоящий шестиосевой упор имеет определённые мёртвые зоны, где корпуса осей X и R могут столкнуться с боковыми рамами или нижней балкой. Программное обеспечение производителя машины включает точную 3D-кинематику этих систем, точно определяя, когда палец упора дойдёт до упора или встретит механическое ограничение.
Универсальные инструменты часто выходят из строя в подобных предельных ситуациях, особенно при глубоких обратных гибах, когда деталь нужно перевернуть, а упор должен сильно выдвинуться в горловину машины. Симуляция может показать, что деталь проходит мимо упора, но не учесть дополнительного перемещения, требующегося для возврата упора к следующему гибу. Когда ось R не может подняться достаточно быстро, потому что ПО не знает о её максимальном ускорении, происходит столкновение. Результат: так называемая “универсальная” лицензия превращается в счёт на пятьзначную сумму за ремонт и недели простоя.
Если цифровая модель, используемая в офисе, не отражает физических упоров и ограничений ускорения упора, стоит ли удобство единого программного окружения риска серьёзной механической аварии?
Родное ПО производителя против сторонних платформ: проблема многобрендовой эксплуатации
На большинстве средних производственных площадок вы редко увидите строй машин одного цвета и марки. Чаще десятилетняя Amada стоит напротив новой Trumpf TruBend, а где-то сбоку находится LVD. Если универсальное программное обеспечение повышает риск, игнорируя реальные пределы машин, очевидным решением кажется полагаться на ПО производителя. Но это рассуждение рушится, когда инженерная команда осознаёт, что ей приходится управлять тремя совершенно разными экосистемами программирования. Как цех может защитить свои машины от универсального кода, не создавая при этом изолированные программные «силосы» для каждого бренда?
Аргументы в пользу программных пакетов от производителя: надёжное «рукопожатие» и точность первой детали
Когда вы программируете сложный многоэтапный гиб в родной среде производителя, программное обеспечение делает больше, чем просто геометрические вычисления — оно взаимодействует напрямую с внутренней прошивкой машины. Например, родное ПО гибочного пресса с гибридным серво-гидравлическим приводом знает, что сервонасосам требуется 120 миллисекунд разгона до достижения полной силы. Оно встраивает эту краткую задержку в цикл гибки, обеспечивая полное освобождение пальцев упора от зоны столкновения до того, как траверса приложит усилие. Системы высокой точности от ADH Machine Tool используют ту же синхронизацию на уровне прошивки в своих продвинутых многоосевых конфигурациях, на примере Сдвоенный листогибочный пресс, предназначенной для максимизации точности и производительности на требовательных производственных линиях.
Такое гарантированное «рукопожатие» — вот что позволяет получить правильную первую деталь.
Исключая необходимость в пробной заготовке, пакеты, поставляемые вместе с оборудованием, позволяют превращать сырьё в готовый продукт уже с первого удара. Благодаря родной интеграции офисный программист фактически работает за тем же пультом, используя ту же библиотеку кинематики, что и внутренний PLC машины. Ошибка перевода исключена, потому что перевода нет вовсе. Однако столь бесперебойное исполнение несёт серьёзный стратегический недостаток: зависимость от конкретного поставщика. Когда цех полностью зависит от родных интеграций, добавление новой машины другого производителя требует демонтажа существующего рабочего процесса и полного переобучения инженерной группы. Если достижение идеального управления машиной требует полной приверженности одному производителю, что произойдёт, когда предприятию потребуется расширяться, используя оборудование разных марок?
Аргументы в пользу независимых платформ: практичность разнобрендового цеха
Представьте срочный заказ на 500 электрических корпусов, запрограммированных исключительно для вашего основного гибочного центра. В середине смены выходит из строя пропорциональный клапан этой ячейки. В экосистеме «родного» ПО передача задания на пресс другого бренда требует возврата детали в отдел инженерии для перепрограммирования в другой среде. Независимые платформы разработаны специально, чтобы устранить такую «маршрутную парализацию».
Они предлагают единое окно управления для всего производства.
Надёжная сторонняя система один раз обрабатывает CAD‑модель и позволяет производственному менеджеру назначить её на любую доступную машину. Чтобы работать в смешанной среде, эти платформы опираются на модульные постпроцессоры, которые пытаются перевести универсальную геометрию в конкретный синтаксис целевого контроллера. Сторонники утверждают, что такая гибкость компенсирует потерю глубокой кинематической интеграции — особенно учитывая, что быстрый прогресс технологий оборудования может сделать жёсткое ПО производителя устаревшим менее чем за два года. Они продвигают концепцию непрерывного потока данных, при котором инженеры осваивают всего один интерфейс, а производственные узкие места устраняются одним щелчком. Но когда эти унифицированные данные доходят до контроллера машины, доверяет ли оператор коду настолько, чтобы нажать педаль, не снизив предварительно скорость траверсы до безопасной?
Разрыв доверия: почему “универсальный” код часто заставляет операторов возвращаться к ручному программированию на пульте
Посмотрите, как опытный оператор загружает программу, созданную сторонней универсальной платформой. Он редко сразу включает полностью автоматический режим. Вместо этого снижает скорость хода ползуна до 10%, держит руку над аварийной остановкой и с настороженным вниманием наблюдает за осями заднего упора. Причина — опыт: он уже видел, как универсальный код подаёт команду на опускание оси Y, ещё до того как ось R полностью освободила нижнюю матрицу.
На производственном участке доверие измеряется в миллиметрах зазора.
Когда независимая платформа не учитывает нестандартный поток данных конкретного станка или логику пользовательских датчиков, сгенерированная программа может быть технически корректной, но фактически небезопасной. Оператор выявляет риск столкновения, удаляет последовательность, созданную в офисе, и вручную перестраивает шаги гибки на контроллере станка. Это полностью разрушает иллюзию “единого экрана”. Офис считает, что у них бесшовный, универсальный рабочий процесс, а на деле цех возвращается к изолированным, ручным программам. Стороннее ПО не устранило проблему перевода — оно лишь переложило бремя перевода на оператора. Если разрыв между офисным ПО и реальностью станка заставляет операторов переписывать код на пульте, как нам исправить исходные 3D‑модели, породившие этот ошибочный процесс?
Точность симуляции и интеграция с CAD: где маркетинговые обещания рушатся в 11 вечера
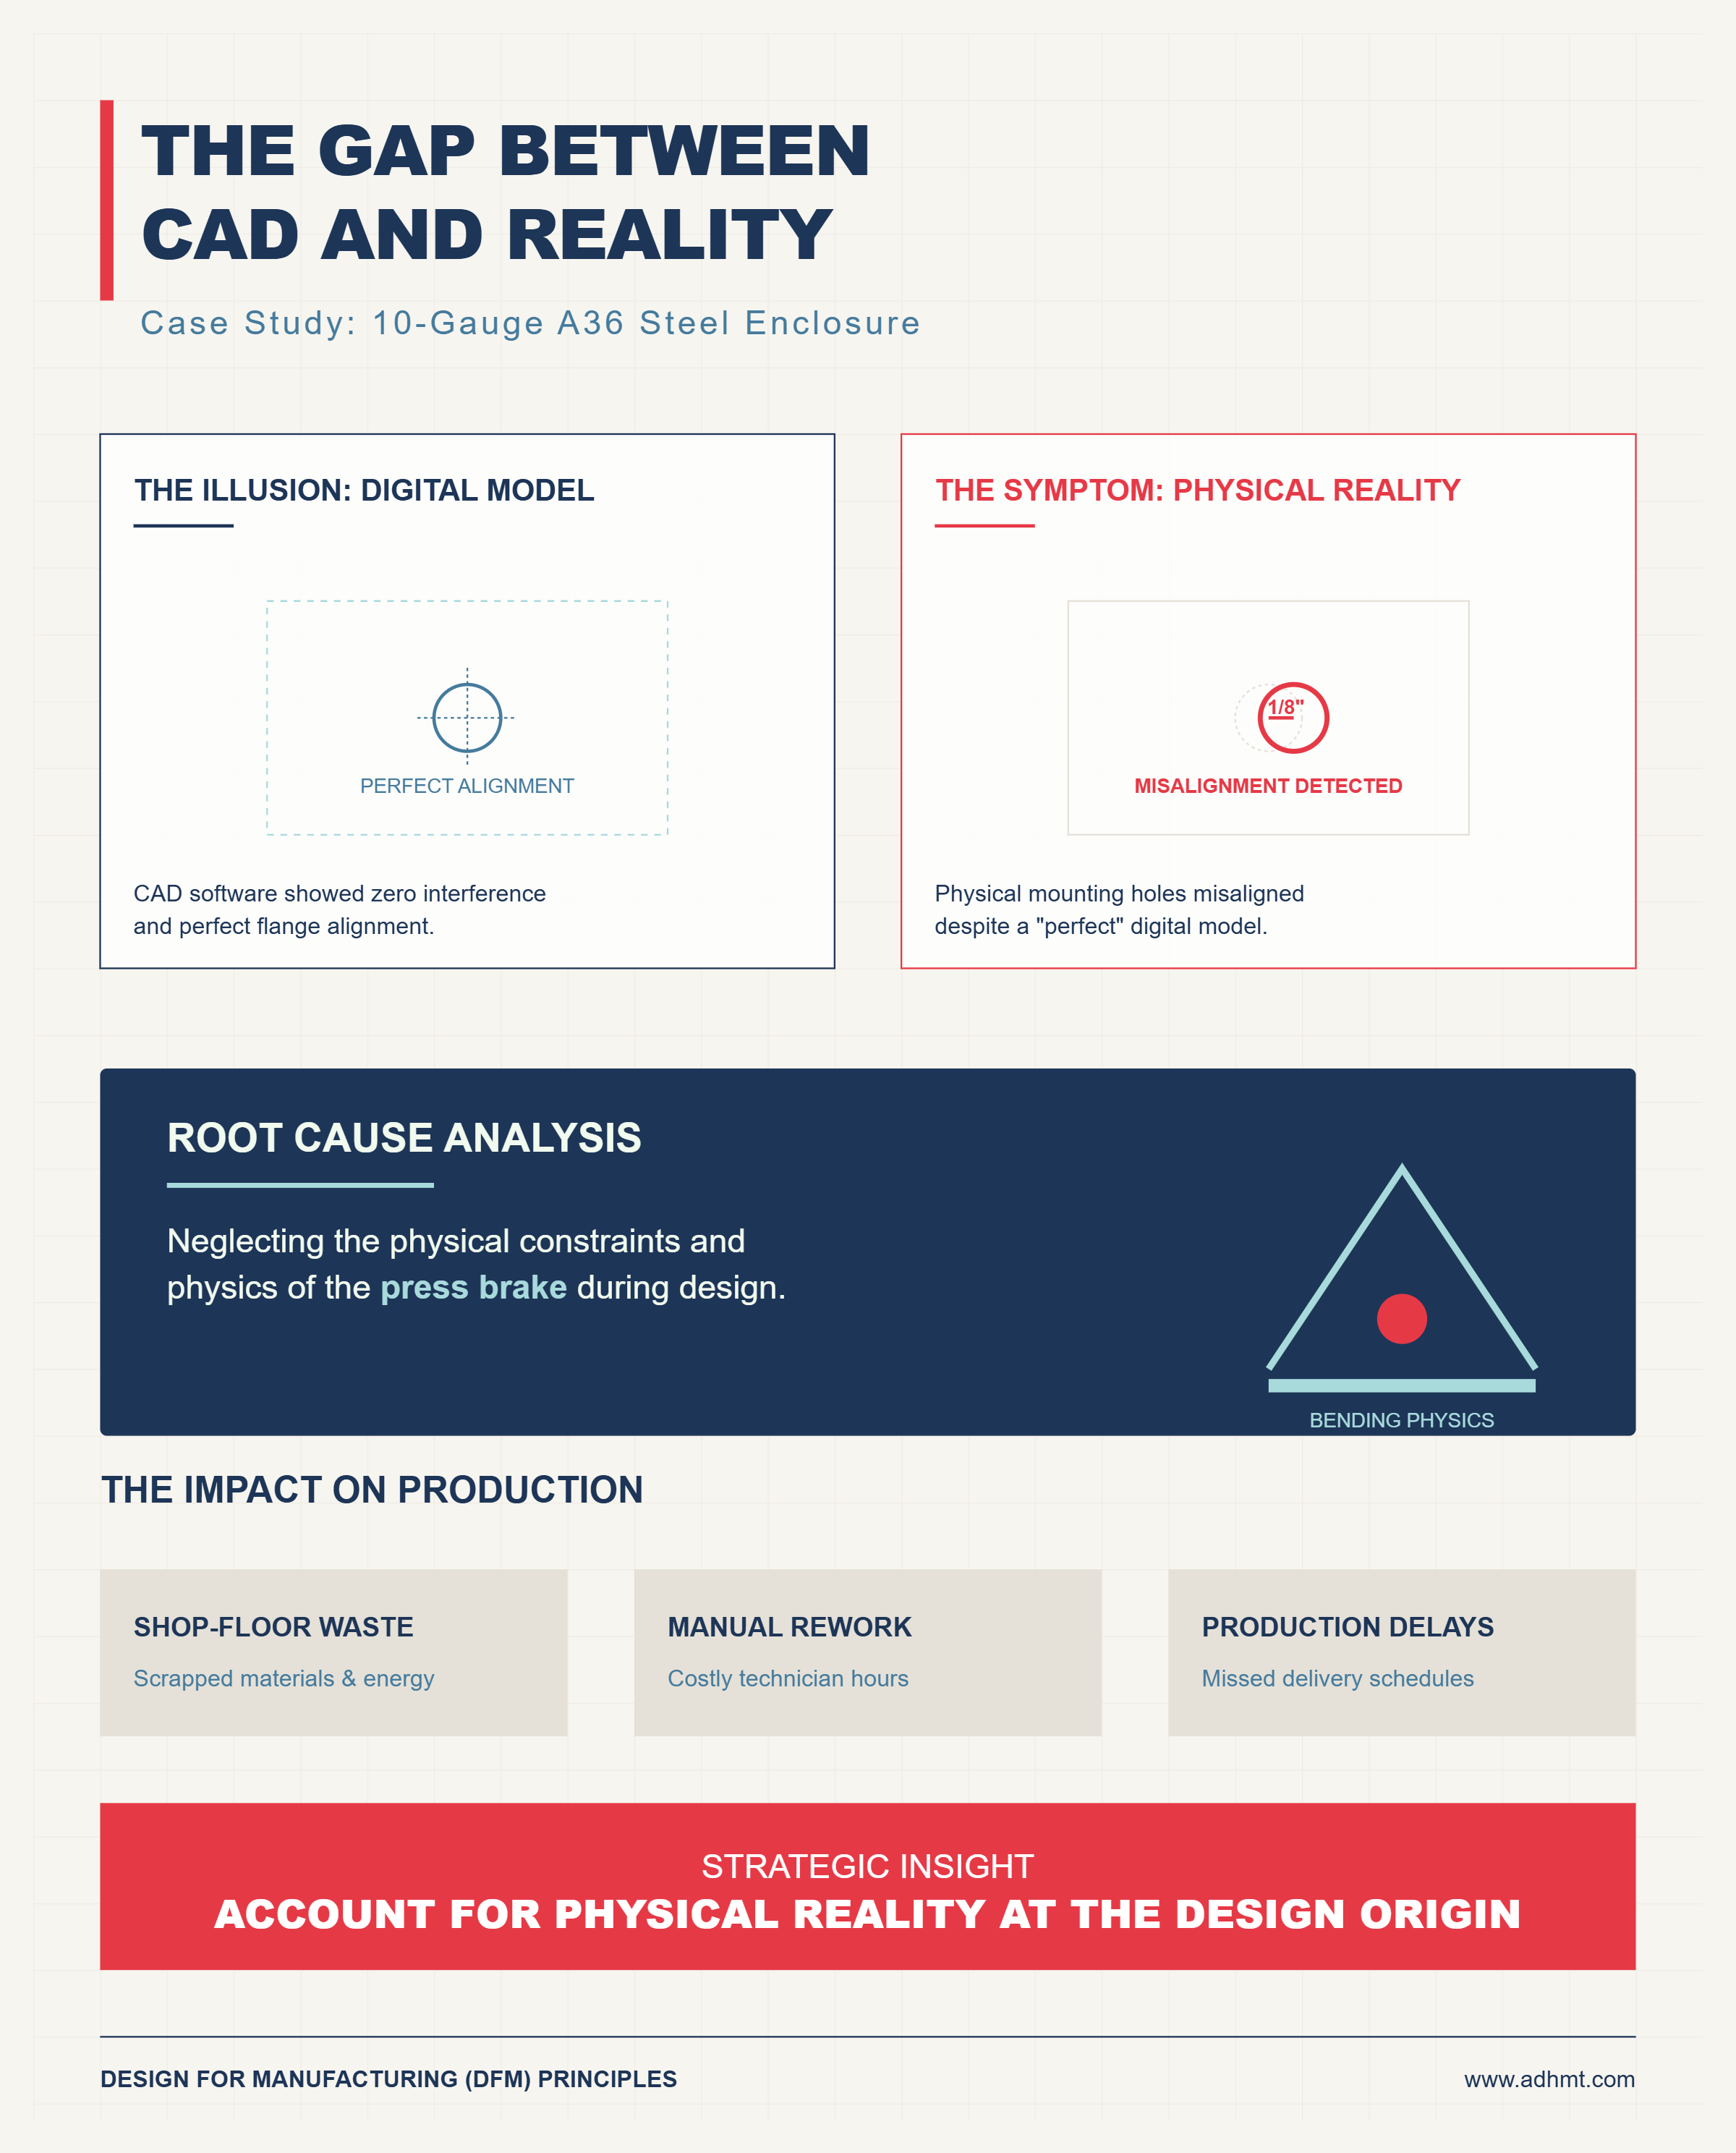
Возьмём корпус электрического шкафа из стали A36 толщиной 10 гейджей, который выглядит безупречно на двухмониторной CAD‑схеме. Фланцы идеально выровнены, радиусные вырезы — точные сферы, а сборка сходится без предупреждений о помехах. Но в 11 вечера оператор ночной смены бьёт по реальной крышке киянкой, потому что монтажные отверстия смещены на восьмую долю дюйма. Ни постпроцессор программы, ни оси станка не виноваты — они сработали точно по инструкции. Настоящий сбой произошёл несколькими днями раньше, когда инженер предположил, что идеальная 3D‑модель способна отразить реальность без учёта физики гибочного пресса. Если источник производственных потерь лежит в самой среде проектирования, как устранить проблему в её истоке?
Импорт STEP и DXF по сравнению с настоящей интеграцией SolidWorks PDM
Экспорт компонента из листового металла в файл STEP или DXF подобен передаче технического руководства через переводчик низкого качества. Файл STEP представляет собой цифровую оболочку — сохраняет лишь конечные геометрические границы, но отбрасывает параметрическую историю, дерево элементов листового металла и замысел конструктора. Когда сторонняя симуляционная платформа импортирует этот неинтеллектуальный солид, ей приходится использовать алгоритмы распознавания элементов, чтобы определить линии гиба, внутренние радиусы и способ, которым была создана развёртка. По сути, программное обеспечение должно провести обратное проектирование детали ещё до начала программирования станка.
Истинная интеграция, например прямое соединение с SolidWorks PDM, работает совсем иначе.
Нативная интеграция действует как грамотный «читатель» модели, получая доступ к реальному дереву элементов и поддерживая живую связь между сложенной 3D‑геометрией и точными параметрами листового металла, заданными инженером. Когда конструктор устанавливает внутренний радиус 0,062 дюйма из определённой библиотеки инструментов, интегрированная система извлекает этот параметр напрямую, а не оценивает его по внешней геометрии. Эта постоянная связь предотвращает тонкие искажения геометрии, часто возникающие при конвертации файлов. Но если сама CAD‑модель построена на неверных предположениях, что происходит, когда теоретическая геометрия сталкивается с реальным инструментом?
Вариации вычета гиба: когда K‑фактор в CAD расходится с расчётами контроллера
Большинство инженерных отделов работает на автопилоте, применяя единый K‑фактор 0,44 для каждого стального компонента. Это математическое упрощение предполагает, что нейтральная ось — внутренняя линия в материале, которая не сжимается и не растягивается при гибке, — располагается ровно на 44 % толщины материала. На бумаге это выглядит приемлемо. Однако контроллер пресса понимает, что при гибке той же стали на V‑матрице шириной 1 дюйм, а не 7/8 дюйма, характер растяжения металла меняется: нейтральная ось смещается, и требуемый вычет гиба становится иным.
Эта ситуация приводит к серьёзному столкновению между офисом проектирования и производственным цехом.
Когда CAD‑модель фиксирует развёртку, используя универсальный K‑фактор, она заставляет оператора пресса добиваться недостижимых размеров. Если фактический вычет гиба отличается от CAD‑оценки всего на 0,020 дюйма, то при четырёх гибах общая ошибка по последнему фланцу может составить почти десятую дюйма. Оператор вынужден либо списывать деталь и запрашивать новую развёртку, либо корректировать смещения заднего упора, чтобы заставить неточную геометрию работать. Если контроллер станка уже хранит точные данные инструмента, необходимые для расчёта реального растяжения, зачем позволять теоретической константе управлять ходом 150‑тонного пресса?
Пружинение и усилие гиба: моделирование реальной структуры материала вместо усреднённого сплава
Листовой металл — это не просто изотропный, однородный серый блок на экране. Возьмите лист алюминия 5052 размером 4x8 футов прямо с прокатного стана — огромное давление при его производстве выравнивает молекулярную структуру металла в определенном направлении волокон. Когда вы сгибаете параллельно этим волокнам, материал может пружинить на 3 градуса после того, как пуансон освободится. Поверните деталь на 90 градусов и согните перпендикулярно волокнам, и пружинение может упасть до 1 градуса. Универсальное программное обеспечение для симуляции полностью упускает это из виду, рассматривая “Алюминий 5052” как фиксированную математическую константу и вычисляя универсальный угол перегиба, который оказывается неверным примерно в половине случаев. Для обеспечения точности в реальных условиях при формовке крупноформатных деталей решения, подобные Большой гибочный пресс ADH Machine Tool в которых ЧПУ‑управление интегрировано с точной калибровкой усилия, минимизируя различия в пружинении за счёт проверенной жёсткости рамы и стабильной реакции при гибке.
Программное обеспечение, ориентированное на физику конкретного станка, требует информации о направлении волокон ещё до начала первой симуляции удара.
Эти продвинутые платформы рассчитывают пиковое усилие и корректировку пружинения, исходя из реальных характеристик материала, точного радиуса вершины пуансона и фактических коэффициентов трения матрицы. Они не моделируют, как металл должна вести себя — они моделируют, как именно эта партия материала произойдёт на самом деле. Как сократить разрыв между идеальными расчетами на экране и упрямой реальностью стали? реагирует при ударе вашим инструментом. Если ваше программное обеспечение для гибки никогда не запрашивает направление волокон, оно действует наугад, а эти догадки превращаются в издержки на брак. Когда стандартное моделирование оказывается оторванным от физической реальности, как можно выявить реальные возможности платформы до подписания долгосрочного программного контракта?
Аудит совместимости: как протестировать программное обеспечение на прочность перед покупкой
Торговые представители любят идеально симметричные коробки. Когда поставщик приходит в ваш цех, он неизбежно загружает безупречную, теоретическую 3D-модель в свою платформу, нажимает одну кнопку и демонстрирует цифровой листогиб, который идеально сгибает деталь. Это выглядит впечатляюще, но полностью постановочно. Этот демонстрационный образец был специально подобран, чтобы избежать физических столкновений, конфликтов оснастки и кинематических ограничений, свойственных реальному производству. Вы уже знаете, что теоретическая CAD-геометрия бесполезна, если она игнорирует направление волокон материала и физику конкретного станка. Теперь вам нужно определить, действительно ли программное обеспечение, которое вы намерены купить, понимает эти реалии — или это всего лишь слабая программа-транслятор, замаскированная под передовые технологии.
Для инженеров, желающих сравнить реальную производительность гибки на станке с тем, что обещает симуляция, компания ADH Machine Tool предлагает полный ассортимент решений на базе ЧПУ, протестированных в условиях реальной производственной физики. Вы можете ознакомиться с подробными техническими характеристиками и конфигурациями в брошюре ADH Machine Tool.
Взять демонстрацию под свой контроль — это ваше единственное средство защиты. Вы не тестируете интерфейс программы; вы оцениваете её физический движок. Если вы позволите продавцу управлять демонстрацией, вы получите систему, идеально работающую в переговорной комнате, но катастрофически проваливающуюся на производстве.
Тест из трёх файлов, который выявляет пробелы в интеграции менее чем за час
Передайте инженеру по продажам флешку с тремя определёнными файлами STEP и поручите ему запрограммировать их для вашей конкретной модели станка. Не разрешайте подмену библиотек оснастки.
Начните с детали, часто встречающейся в производстве и требующей нескольких установок. Автономные инструменты офлайн-программирования заявляют, что автоматически подбирают оснастку для всех операций, но на деле это часто выявляет критическую негибкость. Наблюдайте, как программное обеспечение размещает схемы оснастки. Если оно фиксирует все операции в одной конфигурации стола, спросите, что произойдёт, если вы прервёте производство ради быстрого прототипа. Если система не может динамически перераспределять позиции оснастки без полной ручной перепрограммовки, она не использует возможности вашего оборудования в полной мере.
Затем загрузите сложную геометрию — что-то трудное, например, смещённый конус или кронштейн с узким Z-образным изгибом. Современные листогибы с ЧПУ оснащены автоматическим определением толщины, что устраняет ручные изменения наладки для стандартных деталей, но сложные изгибы вскрывают недостатки “универсальных” инструментов. Универсальное ПО попытается принудительно использовать стандартные V-матрицы, игнорируя тот факт, что вашему станку требуется индивидуальное программирование и расчёт зазоров, чтобы избежать столкновений фланцев. Подсчитайте каждое нажатие мыши инженера по продажам, когда он вынужден вручную изменять стандартные предположения программы — каждое нажатие указывает на провал встроенного интеллекта системы.
Наконец, внесите правку. Измените толщину материала сложной детали на 0,015 дюйма и запросите новую программу. По-настоящему «родное» для станка программное обеспечение автоматически пересчитает поправки на гибку, изменит отводы заднего упора и обновит развертку в соответствии со специфической кинематикой вашего станка. Универсальное же программное обеспечение даст сбой и заставит оператора начинать все сначала.
Вопросы, на которые ваш дистрибьютор не предложит ответа, но которые необходимо задать
Дилеры стремятся продать комплексное решение, часто замалчивая реальные потоки данных между офисом и производственным участком. Они будут подчёркивать совместимость файлов, в то время как вам нужно спрашивать о «живой» телеметрии.
Если вы оцениваете интеграцию данных или хотите узнать, как проверить заявления поставщика о телеметрии в реальном времени, инженерная команда ADH Machine Tool может поделиться эталонными показателями внедрения и спецификациями интерфейса, адаптированными к настройкам вашего гибочного пресса. Чтобы обсудить ваши требования более подробно, связаться с нами.
Современные листогибы — это не просто гидравлические прессы; они функционируют как централизованные сети. Интеллектуальные системы, встроенные в эти машины, обеспечивают отслеживание в реальном времени энергопотребления, продолжительности циклов и механического износа. Подключается ли офлайн-программа к этой сети или представляет собой автономную настольную симуляцию? Если программа не имеет доступа к «живым» данным вашего станка, она не сможет учитывать падение эффективности гидравлического насоса на 2% после шести часов работы. Она моделирует идеализированный станок, а не ваш реальный.
Настаивайте на том, чтобы дилер разъяснил работу постпроцессора. Спросите прямо: “Пишет ли программное обеспечение код на родном языке контроллера или полагается на универсальный постпроцессор?” Если они признают использование универсального постпроцессора, вы покупаете систему, которая неизбежно потеряет важные кинематические данные во время преобразования. По сути, вы платите за цифровой двойник, но получаете неполное приближение.
Новый показатель успеха: меньше регулировок постамента и более быстрая точность первой детали
Поставщик может утверждать, что родная интеграция менее важна для современных автоматизированных листогибов, но автоматизация не исправляет ошибочную геометрию — она лишь быстрее выполняет неверные команды. Если ваше офлайн-программное обеспечение создаёт программу, опираясь на универсальную кинематику, робот загрузит неправильную оснастку, траверса перегнёт фланцы, а автоматизированная ячейка эффективно произведёт целый ящик брака. Успех наступает тогда, когда оператор или автоматизированная ячейка загружает программу, выполняет ход и получает точную деталь с первой попытки — без регулировки постамента, компенсации отклонений заднего упора или изменения ограничений по усилию. В этот момент симуляция перестаёт быть просто ориентиром и становится надёжной гарантией.