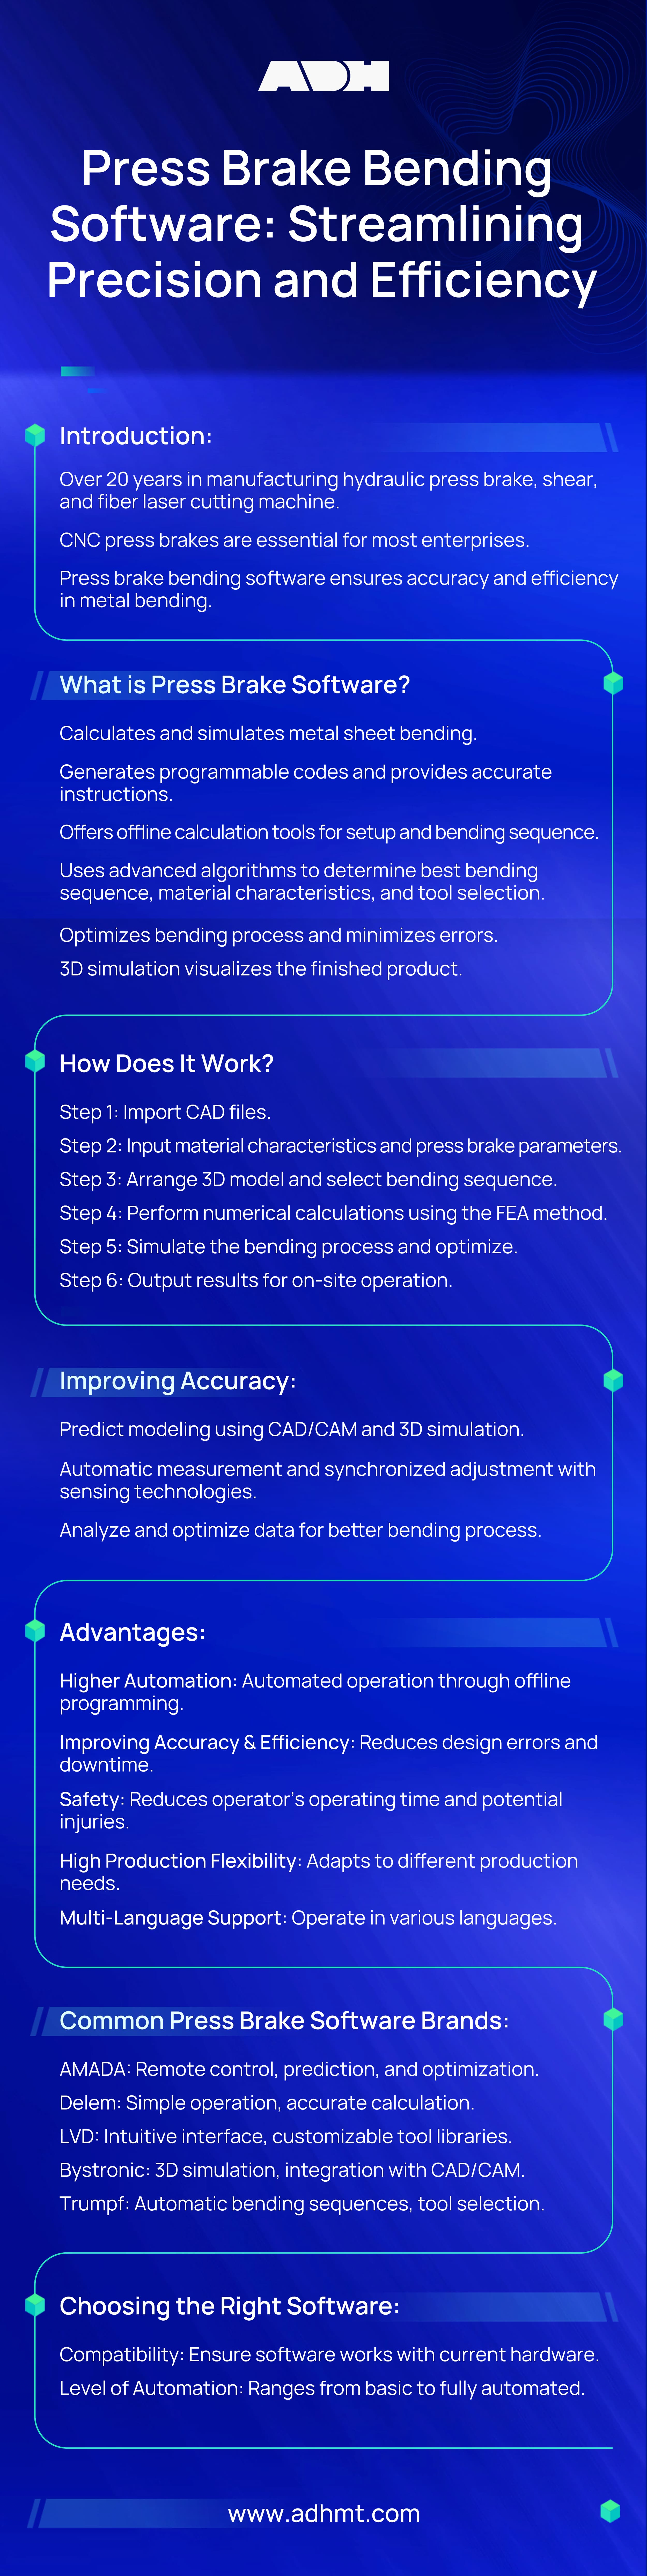
Bunu sayısız kez gördüm. Bir dükkân sahibi, kurulum darboğazını ortadan kaldıracağına inanarak "evrensel" olarak adlandırılan çevrimdışı bir programlama paketine altı haneli bir yatırım yapıyor. Ekranda parça kusursuz şekilde bükülüyor—tam olarak 90 derecelik açı, sıfır çarpışma, güven veren yeşil bir ilerleme çubuğu. Ancak operatör, ister onlarca yıllık bir makinede ister yepyeni bir üst düzey pres freninde pedala bastığında, ilk parça toleransın üç derece dışında çıkıyor; çünkü simülasyon, o makinenin hidroliklerinin nasıl "nefes aldığını" ya da yatağının yük altında nasıl esnediğini göz ardı ediyor. Sonuçta, bunalmış imalatçılar gerçek bir belirsizlikle karşı karşıya kalıyor: Güvenilir yazılım iddiaları ile pazarlama abartısı arasındaki farkı anlayamıyorlar ve bu nedenle satın alma kararını değerlendirebilecek güvenilir bir yöntemleri olmuyor.
İlgili: İleri Seviyede Abkant Pres Teknikleri
"Evrensel" Yazılım Tuzağı: 3B Modeliniz Neden Atölyeyi Yanıltıyor
O Son Hurda Parça Operatör Hatası Değildi — Yazılım Uyumsuzluğuydu
Bakımlı bir pres frende bile, manuel konumlandırma farklılıkları ±0,5 derecelik açısal sapmaya neden olabilir. Bu yalnızca titrek bir el meselesi değildir; bir kişinin belirli bir sabah belirli bir arka dayama ile nasıl etkileşime geçtiğinin bir yansımasıdır. Çoğu "evrensel" simülasyon programı bu gerçeği tamamen yok sayar, makineyi yalnızca koordinatlarda var olan ideal, statik bir nesne olarak ele alır. Parçalar yanlış çıktığında, ustabaşı genellikle hatayı operatör tekniğine veya malzeme yönüne yükler; ancak gerçekte sorun çoğunlukla ofisteki dijital bir uyumsuzluktan kaynaklanır.
Buna "simülasyon" diyoruz, ama yazılım makinenin belirli tonaj-esneme eğrisine dair bilgiye sahip değilse, yaptığı şey yalnızca animasyonlu bir diyagramdan ibarettir. Operatör daha sonra programı kontrolörde ayarlamak zorunda kalır ve böylece çevrimdışı programlayıcının kazandığı varsayılan zaman tasarrufunu ortadan kaldırır. Bu gizli verimsizlik döngüsü, ofisin üretken çalıştığını sanmasına neden olurken, atölye hataları sessizce düzeltir.
Eğer simülasyon, metalin hiç direnç göstermediği ve makinelerin asla esnemediği bir dünya varsayıyorsa, ilk parçanın hurda olacağı kaçınılmazdır.
"Her Makineyle Uyumlu" İfadesi Gerçekte Ne Anlama Geliyor ve Neden Yetersiz Kalıyor
"Evrensel" olarak pazarlanan yazılımlar bir tür çeviri aracı işlevi görür. 3B geometrik formatları—STEP, IGES, DXF—yorumlar ve bu şekilleri bir kontrolörün okuyabileceği makine koduna dönüştürmeye çalışır. Sorun şu ki, her pres fren markasının kendine özgü fiziksel bir "lehçesi" vardır. Genel bir program, 100 tonluk bir Amada’yı 100 tonluk bir Bystronic ile aynı şekilde ele alır; bu makinelerin bom ayarı, basınç telafisi veya arka dayama hareketini nasıl yönettiğindeki farklılıkları dikkate almaz.
Bir LVD freni için CADMAN-B gibi markaya özel bir sistem kullandığınızda, yalnızca bir sıralayıcı satın almıyorsunuz—yük altında o makinenin nasıl tepki verdiğini yansıtan bir veritabanı ediniyorsunuz. Bu tescilli çözümler, belirli bir tonajda koçun ne kadar esneyeceğini tam olarak tahmin eden "akıllı bükme veritabanları"ndan yararlanır. Genel araçlar ise bu tür ayrıntılı performans verilerinden yoksundur ve bunun yerine genelleştirilmiş bükme toleransları ve standart geri esneme tablolarına güvenirler. Bu, hangi sokakların yağmurdan sonra su bastığını bilen yerel bir rehberle, onlarca yıllık bir haritayla gezmeye çalışan bir turist arasındaki fark gibidir.
Tek, birleştirilmiş bir yazılım arayüzünü kullanmanın kolaylığı, her iş üretim sahasına ulaştığında ortaya çıkan "çeviri hatalarının" neden olduğu maliyeti gerçekten haklı çıkarıyor mu?
Simülasyon ve Gerçeklik: Neden Genel Araçlar İlk Bükmeyi Sürekli Yanlış Yapar
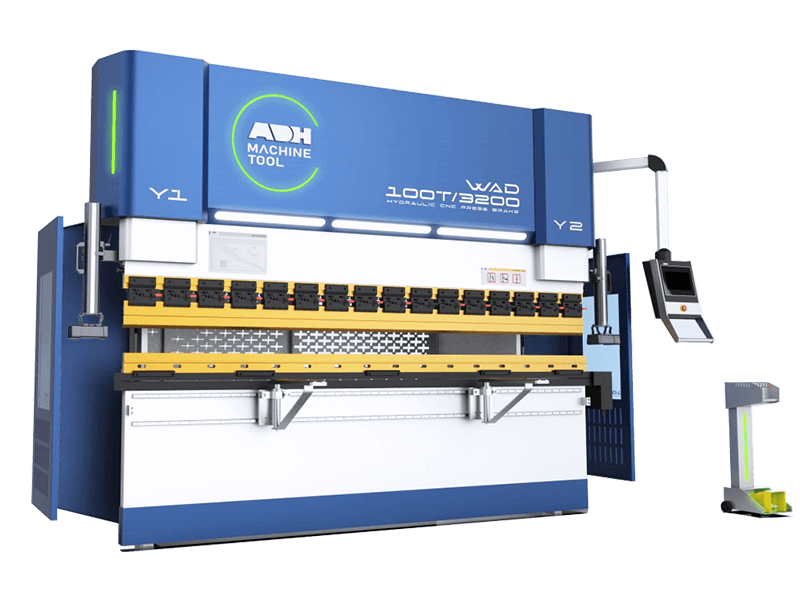
Bir imalat atölyesindeki en pahalı dakika, sözde “yanlış ilk bükme”dir. Bu hem malzeme hem kurulum süresi hem de operatörün programlama ofisine olan güvenini boşa harcar. Bu hata, genel araçların sadece geometriye dayalı olarak bükme sırasını belirlemesinden kaynaklanır; oysa makine bunu PLC (Programlanabilir Mantık Denetleyicisi) verilerine göre belirler. CNC pres freninden gelen yüksek frekanslı veriler, genel yazılımların asla erişemediği geçersiz kılma oranları ve alarm kodlarını gösterir; çünkü bu yazılımlar yalnızca 3B modeli görür, makinenin kontrol sistemini değil. Gelişmiş kontrol hassasiyetine sahip ADH Machine Tool’un CNC Pres Freni, sayesinde atölyeler, tasarımı ve gerçek makine geri bildirimini birleştirebilir, her ilk bükmeyi maliyetli bir deneme yerine öngörülebilir ve verimli bir adım haline getirebilir.
Bazı modern atölyeler bunu, strok sırasında açı sapmalarını düzeltmek için canlı sensör geri bildirimi kullanan yapay zekâ destekli uyarlamalı bükme ile çözmeye çalışıyor. Etkileyici bir çözüm olsa da, fiziksel sonuçları öngöremeyen bir simülasyon için yalnızca geçici bir yamadır. Eğer yazılım gerçekten makinenin kinematiğini—mekanik bileşenlerinin hareketini ve etkileşimini—anlasaydı, parçayı son anda makinenin “kurtarmasına” ihtiyaç duymazdı. Gerçek verimlilik, hataları programlama sırasında önlemek demektir; onları sadece daha hızlı düzeltmek değil.
Bir simülasyon makinenin gerçek kontrolör mantığından kopuksa, bu durumda yalnızca görsel olarak geliştirilmiş bir tahminden ibaret değil midir?
Kinematik Açığı: Yazılımınız Neden CNC’nin Ana Dilini Konuşmalı

Eksen Kontrol Haritalama: Yazılım Gerçekten Silindirlerin Konumlarını Biliyor Mu?
Üst sınıf bir pres frende, koçu hareket ettiren Y1 ve Y2 silindirleri—hidrolik aktüatörler—nadiren tamamen senkronize şekilde çalışır. Kapalı devre sistem, çerçeve esnemesi ve yağ sıcaklığı için gerçek zamanlı ayarlama yapar, genellikle 0,005 mm’nin altındaki senkronizasyon toleranslarını korur. Evrensel simülasyon programları genellikle koçu yukarı-aşağı hareket eden tek, rijit bir düzlem olarak kabul eder; merkez dışı bir yük makineyi “yavlatır” ve kontrolör her silindiri paralellik sağlamak için bağımsız biçimde hareket ettirmek zorunda kalır—bunu görmezden gelirler.
Yazılım bu bireysel hidrolik tepki haritalarını dışarıda bıraktığında, pres frenin 150 tonluk yük altında nasıl davranacağını doğru şekilde tahmin edemez. Simülasyon, tamamen merkezlenmiş bir çalışma varsayıyorsa ancak takımlar altı inç sola konumlandırılmışsa, makine düzensiz basıncı telafi etmek zorunda kalır ve ekran üzerindeki “yeşil ışığın” öngörmediği küçük açısal sapmalara yol açar. Bu durum, mekanik bir kusuru değil, yazılımın makinenin dinamik kontrol sistemini modelleme konusundaki yetersizliğini yansıtır. Biz yalnızca uzaydaki 3B şekilleri hareket ettirmiyoruz; çeliğin ve hidroliklerin fiziksel sınırlarıyla uğraşıyoruz.
Yazılım silindirlerin yük altında gerçekte nasıl tepki verdiğini modelleyemiyorsa, karmaşık, çok aşamalı operasyonlar için güvenilir programları nasıl üretebilir?
Post-Processor Kumarı: Kod Üretimi ile Doğrulanmış Kontrolör Entegrasyonu Arasında
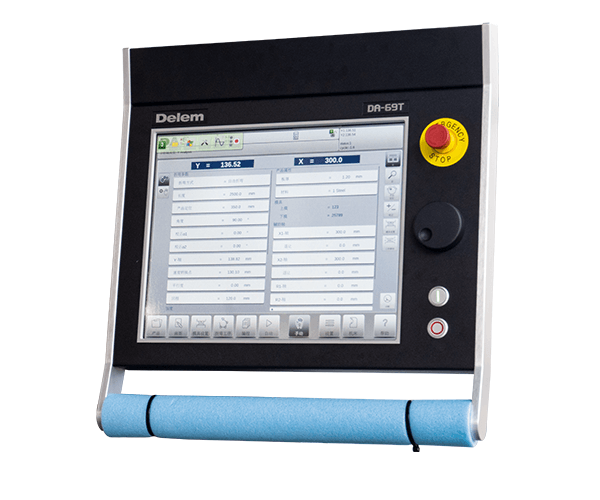
Evrensel bir post-processor, karanlığa tek yönlü bir çağrı gibidir. Bir büküm sırasını alır, çıktı üretir—G kodu veya tescilli bir formatta—ve makinenin kontrolörünün bunu doğru yorumlayacağını varsayar. Ancak her kontrolör, eski Delem modellerinden modern Amada dokunmatik ekranlara kadar, “ön büküm” mantığını ve güvenlik mesafelerini farklı şekilde işler. Örneğin, OEM’e özgü yazılım, güvenlik lazerlerinin kalıbın içine takım girişine izin vermek için tam olarak hangi milisaniyede devre dışı kaldığını bilir; oysa genel bir post-processor, her vuruşa yaklaşık üç saniyelik gereksiz “hava bükümü” ekleyen temkinli bir öntanımlı yükseklik değerine güvenir.
On bin parçalık bir üretim serisinde, her vuruşta harcanan üç saniye toplamda kırk saatlik kayıp makine süresine denk gelir. Daha kritik olan ise, genel kodun genellikle el sıkışma protokollerini—koçun devreye girmesinden önce arka dayamanın doğru konumda olduğunu doğrulayan özel M kodlarını—atlamasıdır. Programlanabilir Mantık Denetleyicisine (PLC) bu derin bağlantı olmadan, yazılım makinenin hazır olduğunu aslında tahmin eder. Bu, bir pilotun motor sensör verileri yerine yalnızca basılı bir uçuş planına güvenip motorların hâlâ bağlı olduğunu ummasına benzer.
Sözde “evrensel” bir kod yalnızca yaklaşık bir çeviriyse, kontrolör fiziksel donanıma sahip olmadığı bir komutu aldığında ne olur?
Takım Kütüphaneleri ve Arka Dayama Mantığı: Genel Modellerin Gerçek Çarpışmalara Dönüştüğü Nokta

Bir imalat atölyesindeki en rahatsız edici ses, alçalan bir kalıbın altında ezilen bir arka dayama parmağının çıtırtısıdır. Bu, “evrensel” yazılımın genellikle arka dayamaları detaylı kinematik montajlar yerine basit sınır kutuları—dikdörtgen “yasak bölge” alanları—olarak modellemesinden kaynaklanır. Gerçek bir altı eksenli arka dayama, X ve R ekseni muhafazalarının yan çerçeveler veya alt kirişle çarpışabileceği tanımlı ölü bölgeleri içerir. Makine üreticisi yazılımı, bu sistemlerin tam 3B kinematiklerini dahil eder, bir parmağın ne zaman tabana dayanacağını veya mekanik bir stopa çarpacağını hassas şekilde belirler.
Genel araçlar, özellikle parçanın çevrilmesi ve arka dayamanın makinenin boğazına doğru uzağa ulaşması gereken derin geri bükümlerde, bu kenar durumlarında sıkça başarısız olur. Simülasyon, parçanın dayamayı geçtiğini gösterebilir ancak dayamanın bir sonraki büküm için yeniden ayarlanması gereken aşırı hareketi gözden kaçırabilir. Yazılım R ekseninin maksimum ivmesinin farkında olmadığı için yeterince hızlı yükselemiyorsa, bir çarpışma meydana gelir. Sonuç: sözde “evrensel” bir lisans, beş haneli bir onarım faturası ve haftalarca duruş karşılığında elden çıkarılır.
Ofiste kullanılan dijital model, arka dayamanın fiziksel mekanik durdurucularını ve ivme sınırlarını temsil edemiyorsa, tek bir yazılım ortamının kolaylığı büyük bir mekanik arıza riskini almaya değer mi?
OEM’e Özgü ve Üçüncü Taraf Platformlar: Çok Markalı Zemin Yarışı
Çoğu orta ölçekli üretim sahasında, tek bir üreticiye ait gümüş-mavi tonlu makinelerin düzgün dizilmiş bir sırasını nadiren görürsünüz. Daha çok, karşılıklı duran on yıllık bir Amada’nın yanında yeni bir Trumpf TruBend bulunur, belki bir köşede bir LVD de vardır. Genel simülasyon yazılımı, gerçek makine sınırlarını ihmal ederek risk yaratıyorsa, mantıklı görünen çözüm üreticinin kendi yazılımına güvenmektir. Ancak mühendislik ekibi üç tamamen farklı programlama ekosistemini yönetmesi gerektiğini fark ettiğinde bu mantık çöker. Bir atölye, makinesini genel kodlardan nasıl koruyabilir ama aynı zamanda her markaya özel ayrı yazılım ortamları yaratmadan bunu nasıl başarabilir?
Marka Paketli Yazılım Setleri İçin Gerekçe: Sağlam El Sıkışmalar ve İlk Parçayı Doğru Alma
OEM’e özgü bir paketle karmaşık, çok adımlı bir büküm programladığınızda, yazılım geometrik hesaplamanın ötesine geçer—doğrudan makinenin ürün yazılımıyla etkileşime girer. Örneğin, hibrit servo-hidrolik bir abkant presin yerel yazılımı, servo pompaların tam tonaja ulaşmadan önce 120 milisaniyelik bir makara süresine ihtiyaç duyduğunu bilir. Bu kısa gecikmeyi büküm döngüsüne dahil eder, koç kuvvet uygulamadan önce arka dayama parmaklarının çarpışma bölgesinden tamamen çekildiğinden emin olur. ADH Machine Tool’un hassas üretimli sistemleri, gelişmiş çok eksenli yapılandırmalarında aynı düzeyde ürün yazılımı senkronizasyonunu uygular, şu örnekte olduğu gibi Tandem Abkant Pres, zorlu üretim hatlarında doğruluk ve verimliliği en üst düzeye çıkarmak için tasarlanmıştır.
O sağlam el sıkışma, doğru ilk parçayı üretmenizi sağlar.
Ayarlama parçası ihtiyacını ortadan kaldırarak, tedarikçi paketli yazılım setleri ham malzemeyi ilk vuruşta teslim edilebilir ürüne dönüştürebilir. Doğal entegrasyonları sayesinde ofis programcısı, makinenin dahili PLC’sinin kullandığıyla aynı kinematik kütüphaneyi kullanan kişi gibi pedestalde konumlanmış olur. Hiçbir çeviri hatası ihtimali yoktur çünkü hiçbir çeviri gerçekleşmez. Ancak bu sorunsuz yürütme önemli bir stratejik dezavantaj taşır: satıcıya bağımlılık. Bir atölye tamamen doğal entegrasyonlara bağlıysa, farklı bir üreticiden yeni bir makine benimsemek mevcut iş akışını söküp mühendislik ekibini sıfırdan yeniden eğitmeyi gerektirir. Mükemmel makine kontrolü tek bir üreticiye tam bağlılık gerektiriyorsa, atölye karma ekipmanla genişlemeye ihtiyaç duyduğunda ne olur?
Bağımsız Platformlar İçin Gerekçe: Karışık Markalı Üretim Alanının Gerçekleri
Ana büküm hücreniz için özel olarak programlanmış 500 elektrik muhafazası için acele bir siparişi hayal edin. Vardiyanın ortasında o hücrenin orantılı valfi arızalanıyor. OEM’e özgü bir ekosistemde, işi karşı sıradaki farklı markanın presine aktarmak, parçayı mühendisliğe geri götürüp başka bir yazılım paketinde yeniden programlamayı gerektirir. Bağımsız platformlar tam olarak bu tür yönlendirme felçlerini ortadan kaldırmak için tasarlanmıştır.
Tüm üretim alanı için birleşik bir kontrol görünümü sunarlar.
Sağlam bir üçüncü taraf sistem, CAD modelini bir kez işler ve üretim yöneticisinin onu kullanılabilir herhangi bir makineye atamasına olanak tanır. Karışık markalı bir ortamda çalışabilmek için bu platformlar, evrensel geometrileri hedef kontrolörün özel sözdizimine çevirmeye çalışan modüler post-processorlara dayanır. Savunucular, bu esnekliğin derin kinematik entegrasyon kaybını fazlasıyla telafi ettiğini iddia ediyor—özellikle makine teknolojisindeki hızlı gelişmelerin katı OEM yazılımlarını iki yıl içinde eskitebileceğini düşündüğümüzde. Sürekli veri akışı vizyonunu destekliyorlar; burada mühendislik yalnızca tek bir arayüz öğrenir ve üretim darboğazları tek tıklamayla aşılır. Ancak o birleşik veri makine kontrolörüne ulaştığında, operatör kodun güvenilir olduğuna inanıp pedala basmadan önce koç hızını temkinli bir seviyeye düşürmeden bunu yapabilir mi?
Güven Uçurumu: Neden “Evrensel” Kod Genellikle Operatörleri Manuel Podyum Programlamasına Geri Sürüklüyor
Deneyimli bir operatörün üçüncü taraf evrensel bir platform tarafından üretilmiş bir programı yüklemesini izleyin. Nadiren hemen tam otomatik moda geçerler. Bunun yerine, koç hızını 10%’ye düşürürler, bir elini acil durdurma düğmesinin üzerinde tutarlar ve arka dayama eksenlerini dikkatle izlerler. Sebebi tecrübedir—evrensel kodun, R ekseni tamamen alt kalıptan temizlenmeden önce Y eksenine iniş komutu verdiğini görmüşlerdir.
Atölye sahasında güven, milimetre cinsinden açıklıkla ölçülür.
Bağımsız bir platform belirli bir makinenin alışılmadık veri akışını veya özel sensör mantığını dikkate almayı başaramadığında, oluşturulan program teknik olarak doğru olsa da pratikte güvensiz olabilir. Operatör çarpışma riskini tespit eder, ofiste oluşturulan diziyi siler ve bükme adımlarını podyum kontrolöründe manuel olarak yeniden inşa eder. Bu, “tek cam panel” illüzyonunu tamamen parçalar. Ofis, sorunsuz ve evrensel bir iş akışına sahip olduklarını zannederken aslında sahada izole, manuel programlama adacıkları oluşur. Üçüncü taraf yazılım çeviri sorununu ortadan kaldırmamıştır; sadece çeviri yükünü operatöre aktarmıştır. Ofis yazılımı ile makine gerçekliği arasındaki uçurum operatörleri podyumda kodu yeniden yazmaya zorluyorsa, bu hatalı süreci başlatan orijinal 3D modelleri nasıl onarabiliriz?
Simülasyon Doğruluğu ve CAD Entegrasyonu: Pazarlama İddialarının Saat 23.00’te Çöktüğü Nokta
İkili monitörlü CAD kurulumunda kusursuz görünen bir 10 numara A36 çelik elektrik muhafazasını düşünün. Flanşlar mükemmel şekilde hizalanmış, köşe boşaltmaları tam küre şeklinde ve montaj hiçbir çakışma uyarısı olmadan birleşiyor. Ancak gece vardiyasındaki operatör, saat 23.00’te ölü darbe çekiciyle kapağı dövüyor çünkü montaj delikleri sekizde bir inç kadar kaymış. Ne yazılımın post-prosesörü ne de makinenin eksenleri suçludur—tam olarak verilen komutları yerine getirmişlerdir. Asıl hata günler önce gerçekleşmiştir; mühendis, mükemmel bir 3D modelin, pres frenin gerçek fiziğini dikkate almadan gerçeği temsil edebileceğini varsaymıştır. Eğer atölyedeki israfın kaynağı başlangıçtaki tasarım ortamında başlıyorsa, sorunu kökeninde nasıl düzeltebiliriz?

STEP ve DXF İthalatının Gerçek SolidWorks PDM Entegrasyonu ile Karşılaştırılması
Bir sac metal bileşenini STEP veya DXF dosyası olarak dışa aktarmak, teknik bir el kitabını düşük kaliteli bir çeviri uygulamasından geçirmek gibidir. STEP dosyası dijital bir kabuk gibi işlev görür—yalnızca son geometrik sınırları korur, ancak parametrik geçmişi, sac metal özellik ağacını ve tasarımcının orijinal amacını atar. Üçüncü taraf bir simülasyon platformu bu akıllı olmayan katı modeli içeri aldığında, bükme çizgilerini, iç yarıçapları ve düz modelin orijinalde nasıl oluşturulduğunu tahmin etmek için özellik tanıma algoritmaları kullanmak zorunda kalır. Etkili olarak, yazılım makineyi programlamaya başlamadan önce parçayı tersine mühendislik yapmak zorundadır.
SolidWorks PDM’ye doğrudan bağlantı gibi gerçek bir entegrasyon, tamamen farklı bir şekilde çalışır.
Doğal bir entegrasyon, modeli akıcı bir okuyucu gibi işler, gerçek özellik ağacına erişir ve mühendis tarafından tanımlanan hassas sac metal parametreleri ile katlanmış 3D geometrisi arasında canlı bir bağlantı sürdürür. Tasarımcı belirli bir takım kütüphanesinden 0,062 inçlik iç yarıçap ayarladığında, entegre sistem dış geometriden tahmin etmek yerine tam o parametreyi alır. Bu devam eden bağlantı, dosya dönüşümlerinin sıklıkla tanıttığı ince geometrik bozulmaları önler. Ancak CAD modeli yanlış varsayımlara dayanıyorsa, o teorik geometri fiziksel takımla buluştuğunda ne olur?
Bükme İndirimi Değişimleri: CAD K Faktörü Kontrolör Varsayımlarıyla Çakıştığında
Çoğu mühendislik departmanı otomatik pilotta çalışır, tasarladıkları her çelik bileşene 0,44’lük sabit bir K faktörü uygular. Bu matematik temelli basitleştirme, nötr eksenin—bükme sırasında sıkışmayan veya gerilmeyen iç çizginin—malzeme kalınlığının tam olarak 44 % oranında bulunduğunu varsayar. Kâğıt üzerinde iyi görünen teorik bir ortalama sağlar. Ancak, pres freni kontrolörü bilir ki aynı çeliği 1 inçlik bir V kalıbı yerine 7/8 inçlik bir kalıpta bükmek, malzemenin nasıl gerildiğini değiştirir, nötr ekseni kaydırır ve gerekli bükme indirimi miktarını değiştirir.
Bu durum tasarım ofisiyle atölye sahası arasında ciddi bir çekişme yaratır.
CAD modeli düz modeli genel bir K faktörüyle sabitlediğinde, pres freni operatörünü ulaşılamaz bir ölçüyü kovalamaya zorlar. Gerçek fiziksel bükme indirimi bu CAD tahmininden sadece 0,020 inç farklıysa, dört bükümlü bir kutu son flanşta neredeyse onda bir inç toplam hataya ulaşabilir. Operatör ya parçayı hurdaya çıkarıp yeni bir düz model talep etmeli ya da hatalı geometriyi işlevsel hale getirmek için arka dayama ofsetlerini ayarlamalıdır. Makinenin kontrolörü halihazırda gereken takım verilerini tam olarak içeriyorsa, neden 150 tonluk bir presin darbesine teorik bir sabit hükmetmesine izin verelim?
Geri Yaylanma ve Tonaj: Genel Bir Alaşım Yerine Gerçek Malzeme Tanesini Modellemenin Önemi
Sac metal sadece ekranda izotropik, tekdüze gri bir blok değildir. Hemen haddehaneden gelen 5052 alüminyumdan yapılmış 4x8“lik bir sac düşünün—üretimindeki yoğun basınç, metalin moleküler yapısını belirgin bir tane yönüne hizalar. Bu tane yönü boyunca bükerseniz, zımba serbest kaldıktan sonra malzeme 3 derece geri yaylanabilir. Parçayı 90 derece döndürüp tane yönüne dik bükerseniz, geri yaylanma 1 dereceye düşebilir. Genel simülasyon yazılımları bunu tamamen göz ardı eder, ”Alüminyum 5052”yi sabit matematiksel bir katsayı olarak ele alır ve evrensel bir fazla bükme açısı hesaplar, bu da yarı zamanlarda yanlış çıkar. Büyük format şekillendirmede gerçek dünya hassasiyeti için, çözümler gibi ADH Machine Tool Büyük Abkant Pres CNC kontrolünü doğru tonaj kalibrasyonu ile entegre eder, doğrulanmış çerçeve rijitliği ve tutarlı bükme yanıtı sayesinde geri yaylanma değişimlerini en aza indirir.
Makineye özgü fiziğe odaklanan yazılım, ilk simülasyon vuruşunu çalıştırmadan önce tane yönü hakkında bilgiye ihtiyaç duyar.
Bu gelişmiş platformlar, gerçek malzeme özelliklerinden, zımba ucu yarıçapından ve kalıbın tam sürtünme katsayılarından tonaj zirvelerini ve geri yaylanma düzeltmelerini hesaplar. Metalleri nasıl olması davrandıklarını modellemezler—o belirli malzeme partisinin nasıl tepki verdiğini simüle ederler. gerçekten Kendi tam takımınızla darbe aldığında tepki verin. Eğer bükme yazılımınız hiçbir zaman lif yönünü istemiyorsa, tahminde bulunuyordur ve bu tahminler hurda maliyetlerine dönüşür. Genel modelleme fiziksel gerçeklikten bu kadar kopuk olduğunda, uzun vadeli bir yazılım sözleşmesine girmeden önce bir platformun gerçek yeteneklerini nasıl ortaya çıkarabilirsiniz?
Uyumluluk Denetimi: Satın Almadan Önce Yazılımı Stres Testine Tabi Tutmanın Yolları
Satış temsilcileri mükemmel şekilde simetrik kutuları tercih eder. Bir satıcı atölyenizi ziyaret ettiğinde, kaçınılmaz olarak platformlarına kusursuz, teorik bir 3D model yükler, tek bir düğmeye tıklar ve bir dijital abkant presin parçayı hatasız şekilde katlamasını gösterir. Etkileyici görünür ama tamamen kurgusaldır. Bu tanıtım parçası, gerçek üretimde karşılaşılan fiziksel çarpışmaları, takım çatışmalarını ve kinematik kısıtlamaları önleyecek şekilde hazırlanmıştır. Zaten biliyorsunuz ki, malzeme lifi ve makineye özgü fiziği yok sayan teorik CAD geometrisi değersizdir. Şimdi, satın almayı planladığınız yazılımın bu gerçeklikleri gerçekten anlayıp anlamadığını ya da yalnızca gelişmiş teknoloji kılığında düşük kaliteli bir çeviri aracı olup olmadığını belirlemeniz gerekiyor.
Gerçek üretim fiziği altında test edilmiş, CNC tabanlı tam bir portföy sunan ADH Machine Tool, gerçek makineye özgü bükme performansını simülasyon iddialarıyla karşılaştırmak isteyen mühendisler için çözümler sunar. Ayrıntılı teknik özellikleri ve konfigürasyonları keşfedebilirsiniz ADH Machine Tool broşürü.
Gösterimi kontrol altına almak, tek korumanızdır. Siz yazılımın kullanıcı arayüzünü test etmiyorsunuz; fizik motorunu değerlendiriyorsunuz. Satıcıya gösterimi kontrol etmesine izin verirseniz, toplantı odasında kusursuz çalışan ama üretim sahasında dramatik şekilde başarısız olan bir sistemle kalırsınız.
Bir Saatten Kısa Sürede Entegrasyon Açıklarını Ortaya Çıkaran Üç Dosyalı Test
Satış mühendislerine üç özel STEP dosyası içeren bir flaş bellek verin ve bunları tam makine modeliniz için programlamalarını isteyin. Takım kütüphanelerinin değiştirilmesine kesinlikle izin vermeyin.
Yüksek hacimli, çok kurulumlu bir üretim parçasıyla başlayın. Bağımsız çevrim dışı programlama araçları, işlemler arasında takım seçimini otomatikleştirdiğini iddia eder, ancak bu çoğu zaman kritik bir esneksizliği ortaya çıkarır. Yazılımın takım düzenlerini nasıl oluşturduğunu gözlemleyin. Tüm işlemleri tek bir sabit yatak kurulumuna kilitliyorsa, üretimi hızlı bir prototip için durdurduğunuzda ne olacağını sorun. Eğer sistem, programın tamamen manuel olarak yeniden yazılmasını gerektirmeden takım istasyonlarını dinamik olarak yeniden atayamazsa, ekipmanınızı yeterince kullanamayacaktır.
Sonra karmaşık bir geometriyi yükleyin—off-center bir koni veya dar bir Z-bükümlü braket gibi zorlu bir parça. Modern CNC abkant presler, standart parçalar için manuel kurulum değişikliklerini ortadan kaldıran otomatik kalınlık algılamasına sahiptir, ancak karmaşık bükümler “evrensel” takımların eksikliklerini ortaya çıkarır. Genel yazılımlar modelin içine standart V-kalıpları zorlamaya çalışarak, makinenizin flanş çarpışmalarını önlemek için özel programlama ve kalıp açıklıklarına ihtiyaç duyduğunu görmezden gelir. Satış mühendisinin yazılımın varsayılan varsayımlarını geçersiz kılmak için attığı her tıklamayı sayın—her tıklama sistemin yerel zekâsının bir yetersizliğini gösterir.
Son olarak, bir revizyon yapın. Karmaşık parçanın malzeme kalınlığını 0,015 inç değiştirin ve yeni bir program isteyin. Gerçek makineye özgü yazılım, bükme telafilerini otomatik olarak yeniden hesaplar, geri dayama çekimlerini değiştirir ve düz deseni makinenizin özel kinematiğine uygun şekilde günceller. Genel yazılım ise çöker ve operatörü tamamen yeniden başlatmaya zorlar.
Makine Bayinizin Söylemeyecek Ama Cevaplaması Gereken Sorular
Bayiler, genellikle ofis ile üretim sahasını birbirine bağlayan gerçek veri hatlarını göz ardı edip entegre bir paket satmaya çalışır. Dosya uyumluluğuna vurgu yaparlar, oysa sizin canlı telemetriyi sorgulamanız gerekir.
Veri entegrasyonunu değerlendiriyorsanız veya bir satıcının canlı telemetri iddialarını nasıl doğrulayacağınızı merak ediyorsanız, ADH Machine Tool mühendislik ekibi abkant pres kurulumunuza özel uygulama kıyaslamaları ve arayüz özelliklerini paylaşabilir. Gereksinimlerinizi ayrıntılı olarak tartışmak için, bize ulaşın.
Modern abkant presler yalnızca hidrolik pistonlar değildir; merkezi ağlar olarak çalışırlar. Bu makinelerde entegre edilen akıllı sistemler enerji kullanımı, çevrim süresi ve mekanik aşınmayı gerçek zamanlı olarak izlemeyi sağlar. Çevrim dışı yazılım bu ağa bağlanıyor mu yoksa sadece bağımsız bir masaüstü simülasyon mu? Yazılım, makinenizden canlı veriyi alamıyorsa, hidrolik pompanın altı saatlik çalışmadan sonra yaşadığı %2% verim kaybını hesaba katamaz. O, idealize edilmiş bir makineyi modelliyor, sizin gerçeğinizi değil.
Bayiden post-prosesörü netleştirmesini isteyin. Doğrudan sorun: "Yazılım, kontrolörün yerel dilinde mi kod yazıyor yoksa genel bir post-prosesör mü kullanıyor?" Eğer genel bir post-prosesör kullanıldığını kabul ederlerse, dönüştürme sırasında kaçınılmaz olarak temel kinematik veriyi kaybedecek bir sistem satın alıyorsunuz demektir. Aslında dijital bir ikiz için ödeme yapıyor, ancak eksik bir benzeri elde ediyorsunuz.
Yeni Başarı Ölçütü: Daha Az Pedestal Ayarı ve Daha Hızlı İlk Parça Doğruluğu
Bir satıcı, yerel entegrasyonun modern otomatik abkant presler için artık o kadar önemli olmadığını iddia edebilir, ancak otomasyon hatalı geometrileri düzeltmez—yalnızca hatalı talimatları daha hızlı uygular. Çevrim dışı yazılımınız genel kinematik kullanarak bir program oluşturursa, robot yanlış takımları yükler, piston flanşları fazla büker ve otomatik hücre verimli bir şekilde bir hurda yığını üretir. Başarı, operatörün veya otomatik hücrenin programı yüklediği, strok yaptığı ve ilk denemede hassas parçayı ürettiği anda gerçekleşir—pedestal ayarı yapmadan, geri dayama kaymalarını telafi etmeden veya tonaj limitlerini aşmadan. O anda, simülasyon sadece bir rehber olmaktan çıkar ve güvenilir bir garantiye dönüşür.
 Türkçe
 English
 العربية
 বাংলা
 Български
 Čeština
 Dansk
 Nederlands
 Deutsch
 Suomi
 Français
 Ελληνικά
 עִבְרִית
 हिन्दी
 Magyar
 Bahasa Indonesia
 Italiano
 日本語
 Қазақ тілі
 한국어
 Bahasa Melayu
 Norsk bokmål
 فارسی
 Polski
 Português
 Português do Brasil
 Română
 Русский
 Српски језик
 Slovenčina
 Español de México
 Español
 Svenska
 Kiswahili
 தமிழ்
 ไทย
 Tagalog
 Українська
 Tiếng Việt
 اردو
 简体中文
 香港中文
 繁體中文